L_MC2P_ConvAxisV
Dieser FB übersetzt eine Geschwindigkeit zwischen zwei Achsen.
|
|
|
|
L_MC2P_ConvAxisV |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
BOOL |
- |
|
xEnable |
lrSetVelOut |
|
- |
LREAL |
|
LREAL |
- |
|
lrCycVel |
xError |
|
- |
BOOL |
|
DWORD |
- |
|
dwMode |
eErrorID |
|
- |
L_IE1P_Error |
|
LREAL |
- |
|
lrCouplingX |
|
|
|
|
|
LREAL |
- |
|
lrCouplingY |
|
|
|
|
|
L_MC1P_TraversingRange |
- |
|
eTraversingRangeX |
|
|
|
|
|
L_MC1P_TraversingRange |
- |
|
eTraversingRangeY |
|
|
|
|
|
LREAL |
- |
|
lrCycleLengthY |
|
|
|
|
|
LREAL |
- |
|
lrCycleLengthX |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
xEnable BOOL |
FALSE ä TRUE |
Funktion aktivieren |
|
FALSE |
Ausgangsgeschwindigkeit = 0 |
|
|
TRUE |
Ausgangsgeschwindigkeit = übersetzte Eingangsgeschwindigkeit |
|
|
lrCycVel LREAL |
Vorgabe der Leitgeschwindigkeit |
|
|
dwMode DWORD |
Modus um Maßsysteme X und Y zu koppeln
|
|
|
lrCouplingX LREAL |
Koppelfaktor X-Achse |
|
|
lrCouplingY LREAL |
Koppelfaktor Y-Achse |
|
|
eTraversingRangeX |
Fahrbereich X-Achse |
|
|
eTraversingRangeY |
Fahrbereich Y-Achse |
|
|
lrCycleLengthY LREAL |
Taktlänge des X-Maßsystems |
|
|
lrCycleLengthX LREAL |
Taktlänge des Y-Maßsystems |
|
Ausgänge
|
Name Datentyp |
Wert/Bedeutung |
|
|---|---|---|
|
lrSetVelOut LREAL |
Ausgangsgescwindigkeit |
|
|
xError BOOL |
TRUE |
Statussignal "Fehler vorhanden". |
|
eErrorID |
Wenn xError = TRUE: Fehlernummer zum aufgetretenen Fehler.
|
|
Funktionsbeschreibung
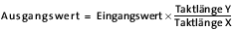
Dieser FB transformiert eine Geschwindigkeit zwischen zwei Achsen. Dabei berechnet er die Funktion eines elektronischen Getriebes.
- Betriebsart 0 (Einheitenkopplung)
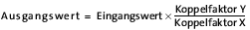
- Betriebsart 1 (Taktgleichheit)