MC_GearInPos
Mit diesem FB lässt sich ein Positionsgleichlauf zwischen Master- und Slave-Achse herstellen.
- Für die Kupplung an die Master-Achse verfährt die Slave-Achse eine Ausgleichsbewegung.
- Für den Einkuppelvorgang stehen verschiedene Modi zur Auswahl.
- Durch eine Verschiebung der Master- und Slave-Synchronpositionen kann ein Offset eingeprägt werden.
- Zwischen Master- und Slave-Achse kann ein Getriebefaktor festgelegt werden.
- Nur die Slave-Achse wird mit diesem FB bewegt, nicht jedoch die Master-Achse.
|
|
|
|
MC_GearInPos |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
AXIS_REF |
- |
|
Master |
StartSync |
|
- |
BOOL |
|
AXIS_REF |
- |
|
Slave |
InSync |
|
- |
BOOL |
|
BOOL |
- |
|
Execute |
Busy |
|
- |
BOOL |
|
INT |
- |
|
RatioNumerator |
Active |
|
- |
BOOL |
|
UINT |
- |
|
RatioDenominator |
CommandAborted |
|
- |
BOOL |
|
MC_SOURCE |
- |
|
MasterValueSource |
Error |
|
- |
BOOL |
|
LREAL |
- |
|
MasterSyncPosition |
ErrorID |
|
- |
L_IE1P_Error |
|
LREAL |
- |
|
SlaveSyncPosition |
|
|
|
|
|
MC_SYNC_MODE |
- |
|
SyncMode |
|
|
|
|
|
LREAL |
- |
|
MasterStartDistance |
|
|
|
|
|
MC_BUFFER_MODE |
- |
|
BufferMode |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten
|
|
|---|---|---|
|
Master AXIS_REF |
Übergabe der Achsdatenstruktur der Master-Achse
|
|
|
Master AXIS_REF |
Übergabe der Achsdatenstruktur der Slave-Achse
|
|
|
Execute BOOL |
FALSE ä TRUE |
Ankoppeln der Slave- an die Master-Achse starten. |
|
RatioNumerator INT |
Getriebefaktor (Zähler/Nenner) zwischen Slave- und Master-Achse |
|
|
RatioDenominator UINT |
||
|
MasterValueSource |
Quelle der relevanten Daten für die Master-Achse:
|
|
|
MasterSyncPosition LREAL |
Position der Master-Achse, an der der Einkuppelvorgang endet und Master- und Slave-Achse synchronisiert sind. |
|
|
SlaveSyncPosition LREAL |
Position der Slave-Achse, an der der Einkuppelvorgang endet und Master- und Slave-Achse synchronisiert sind. |
|
|
SyncMode |
Modus für den Einkuppelvorgang:
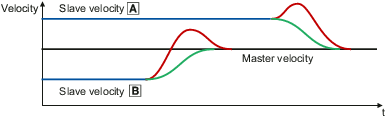
In der Einstellung mcSlowDown wird der Einkuppelweg im FB intern berechnet: MasterStartDistanceIntern:= 2.0 * ABS(SlaveSyncPosition - ActSlavePosition) Die Vorgabe über den Eingang MasterStartDistance wird nicht ausgewertet. Die Einkuppelgeschwindigkeit des Slaves wird dadurch nicht größer als die Mastergeschwindigkeit. |
|
|
MasterStartDistance LREAL |
Abstand zur MasterSyncPosition für den Start der Synchronisierung
Hinweis: Mit der Einstellung SyncMode = mcSlowDown wird der Eingang MasterStartDistance nicht eingelesen |
|
|
BufferMode |
Modus für die Abarbeitung aufeinanderfolgender Bewegungskommandos Hinweis: Es werden nur die Buffermodi mcBuffered und mcAborting unterstützt.
|
|


 BufferMode
Ausgänge
|
Name Datentyp |
Wert/Bedeutung |
|
|---|---|---|
|
StartSync BOOL |
TRUE |
Synchronisierung beginnt. Die Master-Achse hat die Position MasterSyncPosition minus der MasterStartDistance in der korrekten Richtung durchlaufen. |
|
InSync BOOL |
TRUE |
Die Slave-Achse ist mit der eingestellten Getriebeübersetzung an die Master-Achse angekoppelt, beide Achsen laufen nun positionssynchron. |
|
Busy BOOL |
TRUE |
Abarbeitung läuft. |
|
Active BOOL |
TRUE |
Das Kommando des FBs wird aktuell ausgeführt.
|
|
CommandAborted BOOL |
TRUE |
Das Kommando wurde durch einen anderen FB abgebrochen.
|
|
Error BOOL |
TRUE |
Es ist ein Fehler aufgetreten. Details siehe ErrorID .
|
|
ErrorID |
Wenn Error = TRUE: Fehlernummer zum aufgetretenen Fehler.
|
|