Kreisbogenmodus (CircMode)

Über den Eingang CircMode erfolgt die Auswahl des Kreisbogenmodus, d. h. wie der Kreisbogen mathematisch definiert ist:

CircMode

Kreisbogendefinition

Beschreibung

BORDER

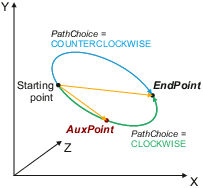
Kreisinterpolation mit Zwischen- und Endpunkt

  • AuxPoint definiert einen Punkt, der auf dem Kreis liegt und bei der Bahnbewegung vom Start- zum Endpunkt durchfahren wird.
  • AuxPoint und EndPoint sind als relative Positionen (bezogen auf den Startpunkt) vorzugeben.
  • PathChoice definiert die Orientierung:
    • CLOCKWISE: Weg über AuxPoint
    • COUNTERCLOCKWISE: Weg, der nicht über AuxPoint führt.
  • Vorteil dieses Modus ist, dass der Randpunkt AuxPoint normalerweise von der Maschine erreicht werden kann, d. h. es ist ein Teachen dieser Position möglich.

Einschränkungen:

  • Nur Winkel < 360° sind mit einem einzelnen Befehl möglich.

CENTER

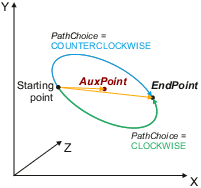
Kreisinterpolation mit Mittelpunkt und Endpunkt

  • AuxPoint definiert den Mittelpunkt des Kreises.
  • AuxPoint und EndPoint sind als relative Positionen (bezogen auf den Startpunkt) vorzugeben.
  • PathChoice definiert die Orientierung:
    • CLOCKWISE: Kürzerer Weg (<180°)
    • COUNTERCLOCKWISE: Längerer Weg (>180°)

Einschränkungen:

  • Nur Winkel < 360° sind mit einem einzelnen Befehl möglich.
  • Halbkreise (Winkel = 180°) sind im Modus CENTER nicht möglich, da in dem Fall Startpunkt, Mittelpunkt und Zielpunkt auf einer Geraden liegen und eine Ermittlung der Kreisebene nicht möglich ist.
  • Der Mittelpunkt AuxPoint kann ggf. aufgrund von Hindernissen nicht von der Maschine erreicht werden, d. h. es ist in diesem Fall kein Teachen dieser Position möglich.
  • Der Kreisbogen ist mathematisch "überbestimmt", da der Kreisradius durch den Startpunkt und den Mittelpunkt definiert ist. Liegt der EndPoint nicht auf dem gleichen Radius, so wird durch den EndPoint nur der abzufahrende Winkel definiert. Der EndPoint wird in diesem Fall nicht erreicht.

RADIUS

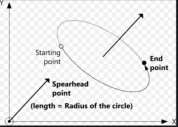
Kreisinterpolation mit Normalenvektor und Endpunkt

  • AuxPoint definiert den Normalenvektor der Bewegungsebene. Dabei entspricht der Radius des Kreises der Länge des Normalenvektors. Die Zweideutigkeit des Mittelpunktes wird durch durch Richtung des Normalenvektors aufgelöst.
  • PathChoice definiert die Orientierung.
  • CLOCKWISE : Kürzerer Weg (<180°)
  • COUNTERCLOCKWISE : Längerer Weg (>180°)

Einschränkungen

  • Nur Winkel < 360° sind mit einem einzelnen Befehl möglich.
  • Die Richtung des Normalenvektors muss orthogonal zur Verbindungsgeraden von Start- und Endpunkt sein.

Beispiel :

AuxPoint = (50,0,0) Kreis in der Ebene parallel zu yz mit einem Radius von 50.

Die Lage des Mittelpunktes erlaubt den Kreis mit PathChoice = MC_CIRC_PATHCHOICE.CLOCKWISE im Uhrzeigersinn mit einem Kreisbogen £ 180° zu umfahren.