Berücksichtigung von Differentialgetrieben
Zum Erreichen kleinerer Bauformen ist häufig sinnvoll, bei der Konstruktion von Roboterkinematiken Differentialgetriebe einzusetzen. Beispielsweise führt der Einsatz von Differentialgetrieben bei der Roboter-Hand-Kinematik zu einer höheren Beweglichkeit der Maschine. Bei der Verwendung solcher Maschinen müssen die kinematischen Kopplungen zwischen den Antriebsachsen in der Kinematiktransformation berücksichtigt werden.
Die folgenden Abbildungen zeigen schematisch die Transformation zwischen MCS und ACS und die Erweiterungen der Kinematik um das JCS durch Nutzung eines Differentialgetriebes.
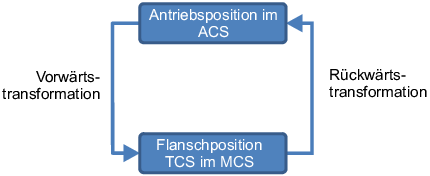
In den Achsgruppen integrierte Transformation zwischen ACS und MCS
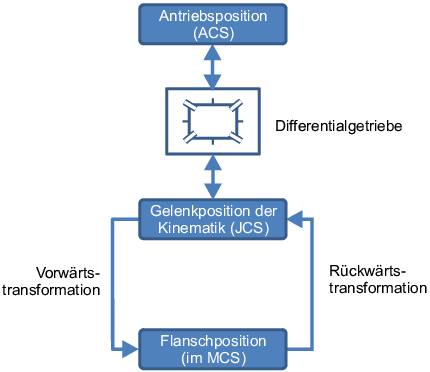
Erweitern der Transformation um ein Diffentialgetriebe

|
Hinweis!
Bei der Nutzung eines Differentialgetriebes wirken die Softwareendlagen der Antriebsachsen weiterhin auf Achsenebene (ACS = Motorposition x Getriebeübersetzung), jedoch nicht mehr auf der Kinematikebene. Verkoppelte ACS-Achsen müssen bei Verwendung von Differentialgetrieben vom Achstyp Limited (Parameter Verfahrbereich (Subindex 30 der jeweiligen Achse)) sein. |
Für die Erweiterung der Transformation um Differentialgetriebe stehen folgende Funktionsbausteine zur Verfügung:
 L_MC4P_DifferentialDrive2x2
- Kinematische Kopplung von zwei Antriebsachsen
- Kinematische Kopplung von bis zu drei Antriebsachsen
|
|
Hinweis!
Es kann immer nur eine FB-Instanz der Differentialgetriebe zur gleichen Zeit auf einer Achsgruppe aktiv sein. |