Sonderbehandlungen bei 4D-Kinematiken

|
Hinweis!
Die Reihenfolge der nacheinander ausgeführten Rotationen kann über den Parameter Offset0-Subindex39 ausgewählt werden. Das folgende Beispiel beschreibt das Verhalten in der Standardeinstellung 0: mitgedrehte x-y'-z" Rotation. |
Zulässige Ausrichtung von PCS, MCS und Werkzeugen bei 4D-Kinematiken
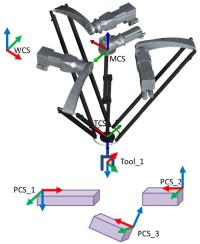
Mögliche Parametrierung von verschiedenen Koordinatensystemen und Werkzeugen der Achsgruppe Delta3_4dof
Ausrichtung des Roboters (MCS)
Bei 4D-Kinematiken gilt, dass die z-Achsen der Welt- und Maschinen-Koordinatensysteme WCS und MCS gleichgerichtet sind und i. d. R "nach oben" zeigen. Drehungen des MCS um die x- oder y-Achse des WCS sind nicht möglich.
Ausrichtung des Endeffektors zum Roboter
Weiterhin ist die z-Achse des Endeffektor-Koordinatensystems TCS immer entgegen der z-Achse des MCS (und damit des WCS) ausgerichtet. Dies ist gleichbedeutend mit einem "nach unten" zeigenden Greifer.
Ausrichtung von Produkten (PCS)
Die 16 verfügbaren Produktkoordinatensysteme können - unabhängig von der Kinematik - beliebig positioniert und orientiert werden. Hierbei gilt für 4D-Kinematiken:
- Die aktuelle Position und Orientierung des Endeffektors ( MC_GroupReadActualPosition ) kann bei jeder PCS-Ausrichtung ausgelesen werden.
- Handfahren in Richtung der x PCS -, y PCS - und z PCS -Achsen ist bei jeder PCS-Ausrichtung möglich.
- Handfahren der Orientierungen A und B (um die x PCS -, y PCS -Achsen) ist nicht möglich, da diese Achsen von der Kinematik nicht aktiv gestellt werden können.
- Handfahren der Orientierung C (um die z PCS -Achse) ist nur dann möglich, wenn die z PCS -Achse gleich- oder entgegengesetzt zur z WCS -Achse ausgerichtet ist (in voranstehender Grafik also PCS_1 und PCS_2, nicht aber PCS_3).
- Zielpositionen für koordinerte Bewegungen können nur in den PCS angegeben werden, in denen die z PCS -Achse gleich- oder entgegengesetzt zur z WCS -Achse ausgerichtet ist (in voranstehender Grafik also PCS_1 und PCS_2, nicht aber PCS_3).
- Ist die kartesische C-Achse der Achsgruppe als Modulo-Achse parametriert, wird (bei Ausrichtung PCS_1 oder PCS_2) die Endeffektor-Orientierung im PCS im Wertebereich 0°... 360° dargestellt.
- Ist die kartesische C-Achse der Achsgruppe als Limited-Achse parametriert, wird (bei Ausrichtung PCS_1 oder PCS_2) die Endeffektor-Orientierung im "PCS" überlauffrei dargestellt.
Beispiel 1: Die z-Achsen von WCS und PCS sind gleichgerichtet.
In diesem Beispiel wird ausschließlich auf die Orientierung eingegangen, die Positionen werden nicht betrachtet.
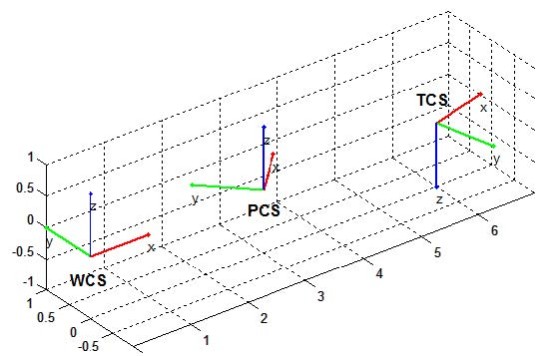
Die Parametrierung des PCS ist:
Orientierung A := 0;
Orientierung B := 0;
Orientierung C := 45;
Die Orientierung des Endeffektors (TCS) lässt sich in den beiden Koordinatensystemen über den FB MC_GroupReadActualPosition auslesen:
|
Auslesen im Koordinatensystem WCS |
Auslesen im Koordinatensystem PCS |
|---|---|
|
Position[4] := 180;
|
Position[4] := 180;
|
In diesem Beispiel (gleichgerichtete z-Achsen) ist die Orientierung "C" des "TCS" - dargestellt im "WCS" - demnach gleich der Differenz der Einzeldrehungen:
C TCS im WCS := C TCS im PCS - C PCS im WCS
Daraus resultieren nach einer vollen (negativen) Umdrehung der C-Achse folgende Positionen:
|
Auslesen im Koordinatensystem WCS |
Auslesen im Koordinatensystem PCS |
|---|---|
|
Position[4] := 180;
|
Position[4] := 180;
|
Die angegebenen Beispielpositionen gelten für eine als Limited parametrierte C-Achse. Im Modulo-Fall werden alle Positionswerte in dem Wertebereich 0°... 360° dargestellt.
Beispiel 2: Die z-Achsen von WCS und PCS sind entgegengesetzt ausgerichtet.
In diesem Beispiel wird ausschließlich auf die Orientierung eingegangen, die Positionen werden nicht betrachtet.
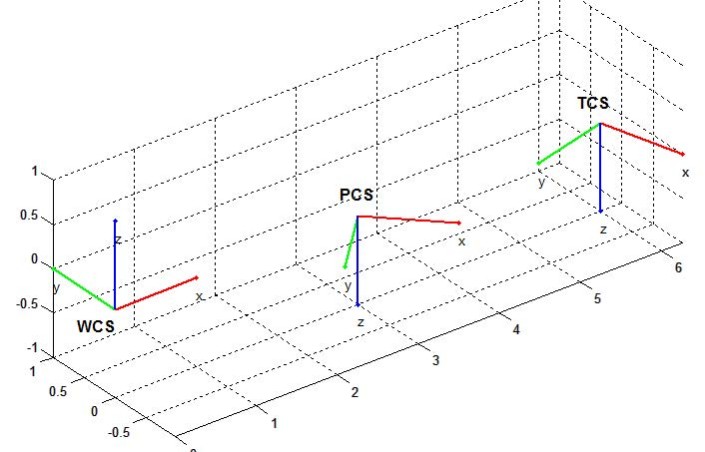
Die Parametrierung des PCS ist:
Orientierung A := 180;
Orientierung B := 0;
Orientierung C := 45;
Die Orientierung des Endeffektors (TCS) lässt sich in den beiden Koordinatensystemen über den FB MC_GroupReadActualPosition auslesen:
|
Auslesen im Koordinatensystem WCS |
Auslesen im Koordinatensystem PCS |
|---|---|
|
Position[4] := 180;
|
Position[4] := 0;
|
In diesem Beispiel (gleichgerichtete z-Achsen) ist die Orientierung "C" des "TCS" dargestellt im "WCS" - demnach gleich der Summe der Einzeldrehungen:
C TCS im WCS := C TCS im PCS + C PCS im WCS
Daraus resultieren nach einer vollen (positiven) Umdrehung der C-Achse folgende Positionen:
|
Auslesen im Koordinatensystem WCS |
Auslesen im Koordinatensystem PCS |
|---|---|
|
Position[4] := 180;
|
Position[4] := 0;
|
Die angegebenen Beispielpositionen gelten für eine als Limited parametrierte C-Achse. Im Modulo-Fall werden alle Positionswerte in dem Wertebereich 0°... 360° dargestellt.
Ausrichtung von Werkzeugen (Tools)
Eine Werkzeugverschiebung und -drehung ist nur in den Achsen möglich, die auch aktiv von der Kinematik gestellt werden können. Für 4D-Achsgruppen bedeutet dies, dass für Werkzeugtransformationen nur Verschiebungen in x TCS -, y TCS -, und z TCS -Richtung, sowie Drehungen um die z TCS -Achse (um den Winkel C) möglich sind.