Referenziermodus (HomeMode)
Für den Aufzählungstyp HomeMode sind folgende Konstanten (INT) definiert:
|
Name |
Initialwert |
Ausgewertete Signale/Sensoren |
|||
|---|---|---|---|---|---|
|
TP-Sensor/ Geber-Nullimpuls |
xLimitSwitchNeg |
xLimitSwitchPos |
Referenzschalter HomeAbsSwitch |
||
|
SetPositionDirect |
0 |
Referenz direkt setzen
|
|||
|
1 |
|
|
|
|
|
|
2 |
|
|
|
|
|
|
3 |
|
|
|
|
|
|
5 |
|
|
|
|
|
|
17 |
|
|
|
|
|
|
18 |
|
|
|
|
|
|
19 |
|
|
|
|
|
|
21 |
|
|
|
|
|
|
33 |
|
|
|
|
|
|
34 |
|
|
|
|
|
|
SetPositionInAnyState |
97 |
Referenzposition direkt setzen, unabhängig vom Zustand der Achse (auch bei Reglersperre oder einer Bewegung) |
|||
|
SetOffsetInAnyState |
98 |
Referenz-Offset direkt setzen, unabhängig vom Zustand der Achse (auch bei Reglersperre oder einer Bewegung) |
|||
|
ResetHomeInfo |
99 |
Der Status Referenz bekannt wird zurückgesetzt |
|||
|
-2 |
Positive Richtung auf Drehmomentgrenze. |
||||
|
-1 |
Negative Richtung auf Drehmomentgrenze. |
||||
|
DriveBased |
100 |
Referenziermodus des Antriebs verwenden.
Hinweis: Wird der ausgewählte Referenziermodus vom Antrieb nicht unterstützt, so wird aufgrund des fehlerhaften SDO-Zugriffes die allgemeine Fehlermeldung "Home_WriteHomeParameter" erzeugt. Abhilfe: Verwenden Sie einen vom Antrieb unterstützten Referenziermodus (siehe Dokumentation zum Umrichter). |
|||

In den folgenden Abschnitten sind die Abläufe der Referenziermodi beschrieben.
HomeMode 1: CcwLimitSwitchCwTP
|
Negative Richtung - Reversieren auf Endschalter - auf Touch-Probe 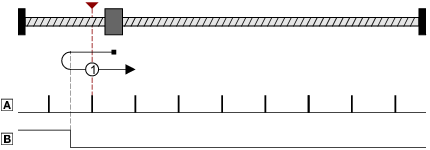
|


Ablauf:
- Bewegung in negativer Richtung mit Profildatensatz 1.
- Reversieren auf negativem Fahrbereichsendschalter und Wechsel zu Profildatensatz 2.
- Negative Flanke des Fahrbereichsendschalters aktiviert Touch-Probe-Erkennung.
- Folgende positive Flanke des Geber-Nullimpulses/Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 2: CwLimitSwitchCcwTP
|
Positive Richtung - Reversieren auf Endschalter - auf Touch-Probe 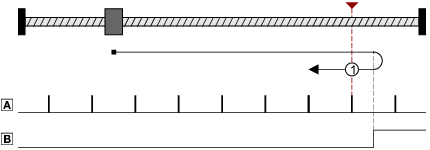
|
Ablauf:
- Bewegung in positiver Richtung mit Profildatensatz 1.
- Reversieren auf positivem Fahrbereichsendschalter und Wechsel zu Profildatensatz 2.
- Negative Flanke des Fahrbereichsendschalters aktiviert Touch-Probe-Erkennung.
- Folgende positive Flanke des Geber-Nullimpulses/Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 3: CwRpCcwRnTP
|
Positive Richtung - Reversieren auf Referenzschalter - negative Flanke Referenzschalter - auf Touch-Probe 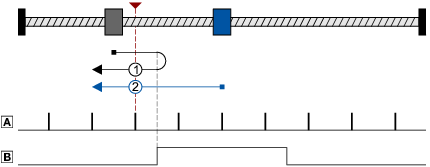
|
Abläufe:
Fall 1:
Achse hat Referenzschalter noch nicht betätigt:
- Bewegung in positiver Richtung mit Profildatensatz 1.
- Reversieren mit positiver Flanke des Referenzschalters und Wechsel zu Profildatensatz 2.
- Negative Flanke des Referenzschalters aktiviert Touch-Probe-Erkennung.
- Folgende positive Flanke des Geber-Nullimpulses/Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
Fall 2:
Achse steht bereits auf dem Referenzschalter:
- Bewegung in negativer Richtung mit Profildatensatz 2.
- Negative Flanke des Referenzschalters aktiviert Touch-Probe-Erkennung.
- Folgende positive Flanke des Geber-Nullimpulses/Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 5: CcwRpCwRnTP
|
Negative Richtung - Reversieren auf Referenzschalter - negative Flanke Referenzschalter - auf Touch-Probe 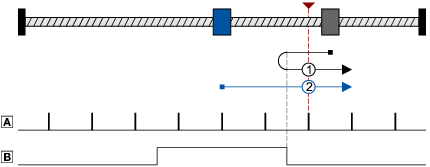
|
Abläufe:
Fall 1:
Achse hat Referenzschalter noch nicht betätigt:
- Bewegung in negativer Richtung mit Profildatensatz 1.
- Reversieren mit positiver Flanke des Referenzschalters und Wechsel zu Profildatensatz 2.
- Negative Flanke des Referenzschalters aktiviert Touch-Probe-Erkennung.
- Folgende positive Flanke des Geber-Nullimpulses/Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
Fall 2:
Achse steht bereits auf dem Referenzschalter:
- Bewegung in positiver Richtung mit Profildatensatz 2.
- Negative Flanke des Referenzschalters aktiviert Touch-Probe-Erkennung.
- Folgende positive Flanke des Geber-Nullimpulses/Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 17: CcwLimitSwitch
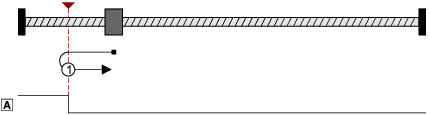
Ablauf:
- Bewegung in negativer Richtung mit Profildatensatz 1.
- Reversieren auf negativem Fahrbereichsendschalter und Wechsel zu Profildatensatz 2.
- Folgende negative Flanke des Fahrbereichsendschalters setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 18: CwLimitSwitch
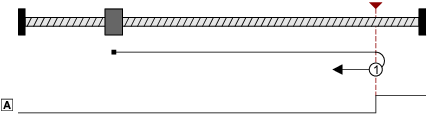
Ablauf:
- Bewegung in positiver Richtung mit Profildatensatz 1.
- Reversieren auf positivem Fahrbereichsendschalter und Wechsel zu Profildatensatz 2.
- Folgende negative Flanke des Fahrbereichsendschalters setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 19: CwRpCcwRn
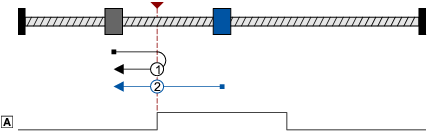
Ablauf Fall 1: Achse hat Referenzschalter noch nicht betätigt:
- Bewegung in positiver Richtung mit Profildatensatz 1.
- Reversieren mit positiver Flanke des Referenzschalters und Wechsel zu Profildatensatz 2.
- Negative Flanke des Referenzschalters setzt Referenz.
- Weitere Aktion (HomeStopMode) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
Ablauf Fall 2: Achse steht bereits auf dem Referenzschalter
- Bewegung in negativer Richtung mit Profildatensatz 2.
- Negative Flanke des Referenzschalters setzt Referenz.
- Weitere Aktion (HomeStopMode) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 21: CcwRpCwRn
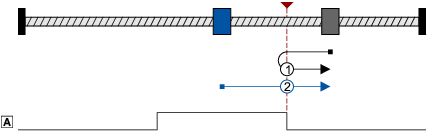
Ablauf Fall 1: Achse hat Referenzschalter noch nicht betätigt:
- Bewegung in negativer Richtung mit Profildatensatz 1.
- Reversieren mit positiver Flanke des Referenzschalters und Wechsel zu Profildatensatz 2.
- Negative Flanke des Referenzschalters setzt Referenz.
- Weitere Aktion (HomeStopMode) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
Ablauf Fall 2: Achse steht bereits auf dem Referenzschalter:
- Bewegung in positiver Richtung mit Profildatensatz 2.
- Negative Flanke des Referenzschalters setzt Referenz.
- Weitere Aktion (HomeStopMode) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 33: CcwTP
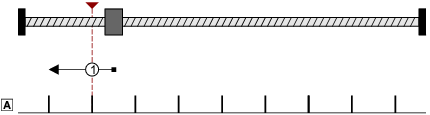
Ablauf:
- Bewegung in negativer Richtung mit Profildatensatz 1 und Aktivierung der Touch-Probe-Erkennung.
- Folgende eingestellte Flanke des Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode 34: CwTP
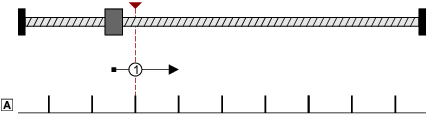
Ablauf:
- Bewegung in positiver Richtung mit Profildatensatz 1 und Aktivierung der Touch-Probe-Erkennung.
- Folgende eingestellte Flanke des Touch-Probe-Sensors setzt Referenz.
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode -1: CcwTorqueLimit
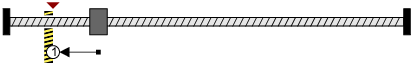
Ablauf:
- Bewegung in negativer Richtung mit reduziertem Drehmoment und Profildatensatz 1.
- Die Referenz wird gesetzt, wenn die beiden folgenden Bedingungen für die eingestellte Sperrzeit zugleich erfüllt sind:
- Aktuelle Drehzahl ist kleiner als die eingestellte Schwelle für die Stillstandserkennung.
- Aktuelles Drehmoment ist größer als die eingestellte Drehmomentgrenze ("Referenzieren auf Endanschlag").
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.
HomeMode -2: CwTorqueLimit
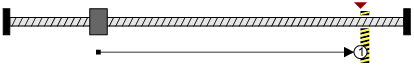
Ablauf:
- Bewegung in positiver Richtung mit reduziertem Drehmoment und Profildatensatz 1.
- Die Referenz wird gesetzt, wenn die beiden folgenden Bedingungen für die eingestellte Sperrzeit zugleich erfüllt sind:
- Aktuelle Drehzahl ist kleiner als die eingestellte Schwelle für die Stillstandserkennung.
- Aktuelles Drehmoment ist größer als die eingestellte Drehmomentgrenze ("Referenzieren auf Endanschlag").
- Weitere Aktion ( HomeStopMode ) auswählbar:
- Antrieb stoppt (Voreinstellung)
- Relative Positionierung um eine eingestellte Zielposition.
- Absolute Positionierung auf eine eingestellte Zielposition.