Achsgruppenzustände (Zustandsdiagramm)
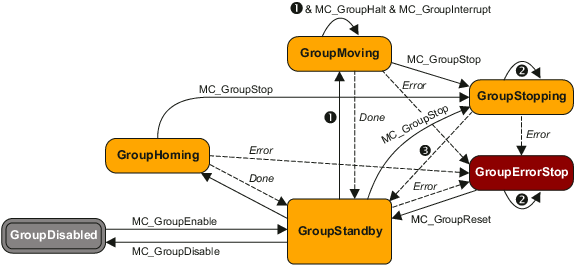
Das nachfolgend abgebildete Zustandsdiagramm definiert das Verhalten einer Achsgruppe. Es stellt dar, welche Kommandos in welchem Zustand zulässig sind und welche Zustandswechsel sie bewirken.
- Die Achsgruppe befindet sich stets in einem der definierten Achsgruppenzustände.
- Die Pfeile zwischen den Achsgruppenzuständen kennzeichnen mögliche Zustandswechsel (Transitionen). Die gestrichelten Pfeile kennzeichnen automatische Zustandswechsel nach Ausführung eines Kommandos sowie fehlerbedingte Zustandswechsel.
|
Zustandsdiagramm (PLCopen-Zustandsmaschine) |
|
|---|---|
|
|
|
|
Alle Funktionsbausteine für Mehrachsbewegungen |
|
|
In den Zuständen werden alle FBs außer die genannten mit einer Fehlermeldung abgewiesen. Nur
MC_GroupReset
|
|
|
MC_GroupStop . Done = TRUE UND MC_GroupStop . Execute = FALSE |


Achsgruppenzustand "GroupDisabled"
Der Achsgruppenzustand "Group Disabled " beschreibt den Grundzustand nach dem Einschalten. Anschließend kann mittels MC_GroupEnable in den nächsten Achsgruppenzustand "Group Standby " gewechselt werden.
Die einzelnen realen Antriebsachsen der Achsgruppe (ACS) können nur im Zustand "GroupDisabled" unabhängig voneinander mit Einzelachsbefehlen (z. B. MC_MoveAbsolute , MC_Home , MC_Stop , usw.) beauftragt werden.
Achsgruppenzustand "GroupStandby"
- Die Achsgruppe ist freigeben.
- In der Achsgruppe liegt kein Fehler vor.
- Es sind keine Bewegungskommandos aktiv.
- Es lässt sich - sofern erforderlich - eine Referenzierung der Achsgruppe mittels MC_GroupHome durchführen (Wechsel in Zustand "GroupHoming").
Achsgruppenzustand "GroupMoving"
Wird ein Bewegungskommando ausgeführt, ist der Achsgruppenzustand "GroupMoving" aktiv. Nach erfolgreicher Ausführung erfolgt automatisch ein Wechsel zurück in den Achsgruppenzustand "Group Standby ".
Achsgruppenzustand "GroupStopping"
Dieser spezielle Achsgruppenzustand ist aktiv, wenn die Achsgruppe mit dem Kommando MC_GroupStop kontrolliert in den Stillstand geführt wird.
Achsgruppenzustand "GroupErrorStop"
Der Achsgruppenzustand "Group ErrorStop " besitzt die höchste Priorität und wird aktiv, wenn in einer Achse ein Fehler auftritt. Der Achsgruppenzustand kann nur durch eine Quittierung des Fehlers mittels MC_GroupReset verlassen werden, sofern die Fehlerursache behoben ist.