LinearDelta3_4dof
Die Achsgruppe "LinearDelta3_4dof" beschreibt eine dreidimensionale Parallelkinematik mit zusätzlicher Rotationsachse C entsprechend folgender Darstellung:
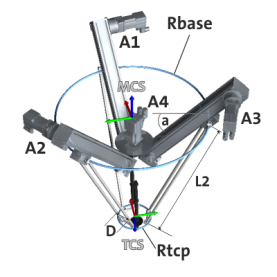
Freiheitsgrade (dof)
Lage des MCS
- Der Ursprung liegt in der Mitte des über die oberen Kugelgelenke der Parallelogramme gebildeten Umkreises mit dem Radius R BASE bei Achsstellung A1 = A2 = A3 = 0 mm.
- Die xy-Ebene des MCS ist horizontal, d. h. alle Antriebsachsen stehen im identischen Winkel (Linearwinkel a ) zur xy MCS -Ebene.
- x-Achse zeigt in Richtung von A1.
- z-Achse zeigt "nach oben" vom Endeffektor weg.
Freiheitsgrade des MCS, relativ zum WCS
Die Achsgruppe LinearDelta3_4dof kann beliebig verschoben werden und um die z-Achse des WCS rotiert werden.
Lage des TCS
- Der Ursprung liegt in der Mitte des über die unteren Kugelgelenke der Parallelogramme gebildeten Umkreises mit dem Radius R TCP .
- x TCS und x MCS sind bei A4 = 0°parallel.
- z TCS ist engegengesetzt zu z MCS ausgerichtet.
Nullstellung der Achsen
- In der Nullstellung der Antriebe liegen die oberen Kugelgelenke der Parallelogrammstreben in der x-y-Ebene des MCS.
- Die Achse A1, A2 und A3 müssen sich bei gleicher Achsposition auf der gleichen z-Höhe befinden.
- Die Achse A4 ist genau dann Null, wenn die Achsen x TCS und x MCS parallel sind, d. h. die Achse x TCS zeigt in Richtung von A1.
- Die positive Bewegungsrichtung der Antriebe ist nach unten zum Scheitelpunkt der Dreieckpyramide gerichtet.
- Die positive Drehrichtung von A4 entspricht einer mathematischen positiven Drehung um die z MCS -Achse.
Parameter
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
Linearwinkel a (Index-Offset 3, Subindex 2)
|
Winkel zwischen Basisplattform und Antriebsachse |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
° |
90 |
0 ° |
||||||||
|
|
FLOAT_64 |
||||||||||


Armlänge L2 (Index-Offset 3, Subindex 3)
|
Länge des Parallelogramms
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Basisradius Rbase (Index-Offset 3, Subindex 4)
|
Radius der Basisplattform (R BASE )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Endeffektorradius Rtcp (Index-Offset 3, Subindex 5)
|
Radius des Endeffektors (R TCP )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Parallelogrammbreite D (Index-Offset 3, Subindex 6)
|
Abstand der Parallelogrammstreben (D)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen
Grundlagen der Werkzeugverwaltung
Berücksichtigung von Differentialgetrieben