Parameteridentifikation mit dem FB L_MC4P_DynamicParIdent
Mit dem FB L_MC4P_DynamicParIdent können die für eine im FB L_MC4P_GroupTorquePreControl definierte Drehmomentvorsteuerung benötigten Dynamikparameter einer Achsgruppe ermittelt werden. Hierfür wird die Achsgruppe mit einer intern berechneten Identifikationstrajektorie (Bahnkurve) beauftragt und die Parameter während dieser Bewegung identifiziert.
Dabei sind nicht alle mechanischen Größen unabhängig voneinander identifizierbar. Dies betrifft beispielsweise die Endeffektor- und Werkzeugmasse, die bei montiertem Werkzeug nur als Summe geschätzt werden können. Daher werden innerhalb des Identifikations-FBs sogenante Minimalparameter geschätzt.
Voraussetzungen für die Identifikation
- Roboter, Motoren und Getriebe müssen Betriebstemperatur haben.
- Die Antriebsregler (Positions- und Drehzahlregler) müssen abgeglichen sein.
- Für eine gute Identifikation muss die Anregungstrajektorie so parametriert werden, dass ein möglichst großer Arbeitsraum des Roboters zulässig ist.
- Positionen, Geschwindigkeiten und Beschleunigungen müssen in der Größenordnung des Produktivbetriebs sein.
- Das Achsmoment muss während der Identifikation mindestens 50 % des Antriebsnennmomentes erreichen können.
- Der ohne Drehmomentvorsteuerung auftretende Schleppfehler darf maximal bei 400 % des geforderten Schleppfehlers liegen.
- Das Drehmoment darf nicht zu stark verrauscht sein (<10 % von M Nenn ).
- Das Drehmoment darf keine starken Schwingungen aufweisen (kleiner 10 % von M Nenn ).
- Die Sollwert-Filterung der Antriebe (FB L_MC1P_AverageFilterSetValues ) sollte abgeschaltet oder, falls zwingend erforderlich, mit der minimal möglichen Filtertiefe parametriert sein.
- Das Messrauschen der Ist-Geschwindigkeit und der Ist-Beschleunigung sollte minimiert werden.
- Der Override der Achsgruppe muss mindestens 0.8 (= 80 %) betragen.
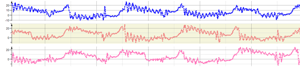
Beispiel für eine zu starke Schwingung des Drehmomentverlaufs; mit diesem Signal ist keine Identifikation möglich.
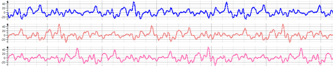
Beispiel für einen guten Drehmomentverlauf; mit diesem Signal ist eine Identifikation möglich.
Identifikation durchführen
Wenn die oben genannten Voraussetzungen erfüllt sind, kann eine Identifikation der Dynamikparameter mit dem FB L_MC4P_DynamicParIdent gestartet werden.
Identifikationsergebnisse verifizieren
Für die Verifikation der Ergebnisse gibt es folgende Möglichkeiten:
- Kontrollieren der Ergebnisse anhand eines Gütekriteriums
- Kontrollieren der Ergebnisse durch Überschlagsrechnung:

|
Hinweis!
Bestimmte Systemparameter können im Vergleich zu anderen Größen einen sehr geringen Einfluss auf die Motormomente haben. Ein Beispiel dafür ist ein stark reibungsbehaftetes Antriebssystem, welches nur mit geringen Beschleunigungen verfahren wird. In diesem Fall hat die Massenträgheit der Achse kaum Einfluss auf die Motormomente und ist nicht robust schätzbar. Treten solche Effekte auf, können die identifizierten Minimalparameter von den theoretisch bestimmten Vergleichswerten abweichen. |
- Kontrollieren der Ergebnisse durch Drehmomentvergleich:
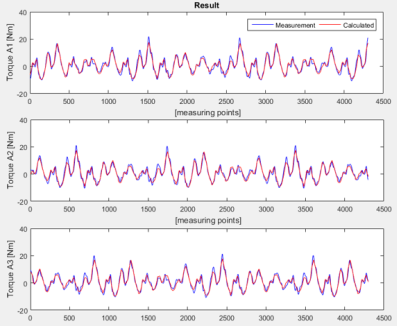
Gute Übereinstimmung des berechneten Drehmoments (rot) mit dem realen Drehmoment (blau)
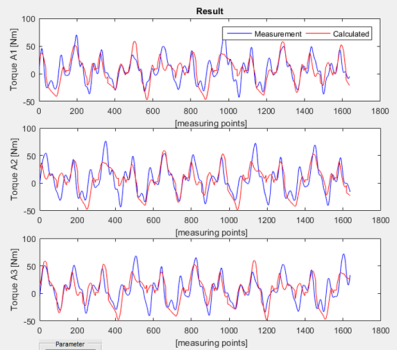
Mangelhafte Übereinstimmung des berechneten Drehmoments (rot) mit dem realen Drehmoment (blau)