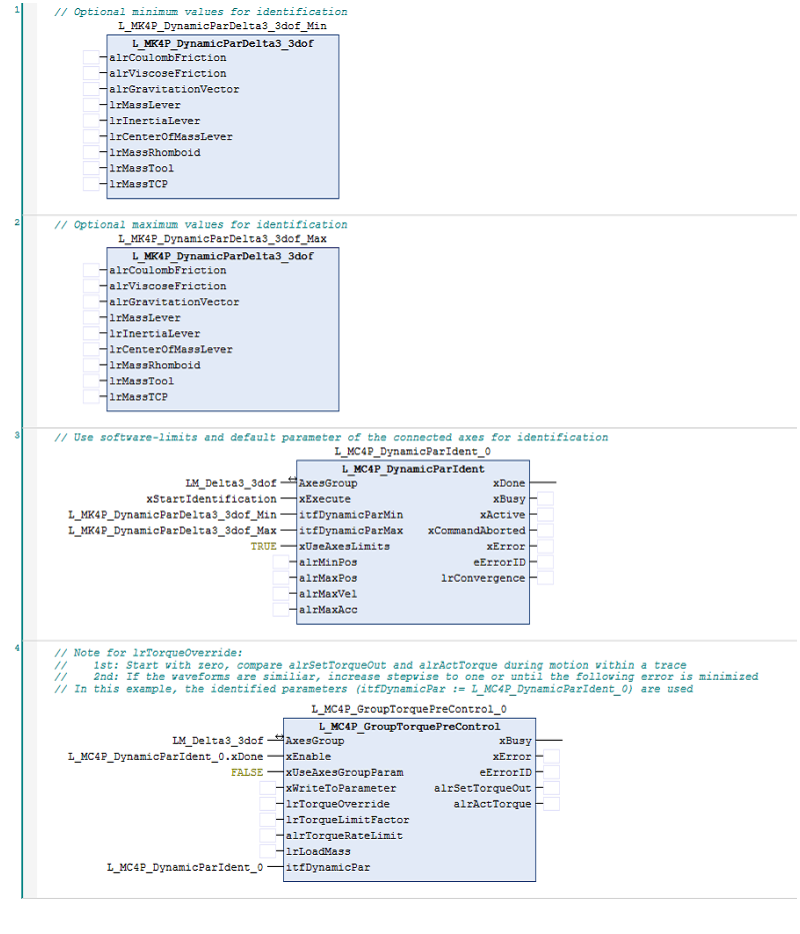
L_MC4P_DynamicParIdent
Mit dem FB L_MC4P_ DynamicParIdent können die für eine Drehmomentvorsteuerung ( L_MC4P_GroupTorquePreControl ) benötigten Dynamikparameter einer Achsgruppe ermittelt werden. Hierfür wird die Achsgruppe mit einer intern berechneten Identifikationstrajektorie (Bahnkurve) beauftragt und die Parameter während dieser Bewegung identifiziert.
Der Funktionsbaustein unterstützt aktuell die folgenden Achsgruppen:
- Delta3_3dof
- Delta3_4dof
Grundlagen und weitere Informationen siehe:
 Drehmomentvorsteuerung zur Reduktion von Schleppfehlern
Parameteridentifikation mit dem FB L_MC4P_DynamicParIdent

|
Hinweis!
Die Qualität der identifizierten Parameter ist nach jedem Identifikationslauf mit dem Baustein
L_MC4P_GroupTorquePreControl
bei lrTorqueOverride = 0 über den Vergleich von
alrSetTorque-Out
und
alrActTorque
sicherzustellen!
|
|
|
|
|
L_MC4P_DynamicParIdent |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
AXES_GROUP_KIN |
- |
|
AxesGroup |
xDone |
|
- |
BOOL |
|
BOOL |
- |
|
xExecute |
xBusy |
|
- |
BOOL |
|
L_MC4P_DynamicPar |
- |
|
itfDynamicParMin |
xActive |
|
- |
BOOL |
|
L_MC4P_DynamicPar |
- |
|
itfDynamicParMax |
xError |
|
- |
BOOL |
|
BOOL |
- |
|
xUseAxesLimits |
eErrorID |
|
- |
L_IE1P_Error |
|
ARRAY[1..6] OF LREAL |
- |
|
alrMinPos |
xCommandAborted |
|
- |
BOOL |
|
ARRAY[1..6] OF LREAL |
- |
|
alrMaxPos |
lrConvergence |
|
- |
LREAL |
|
ARRAY[1..6] OF LREAL |
- |
|
alrMaxVel |
|
|
|
|
|
ARRAY[1..6] OF LREAL |
- |
|
alrMaxAcc |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
AxesGroup AXES_GROUP_KIN |
Achsgruppenreferenz |
|
|
xExecute BOOL |
FALSE ä TRUE |
Identifikation starten. |
|
TRUE ä FALSE |
FB zurücksetzen. Die identifizierten Werte können nicht mehr von einem PreControl-FB über das Interface iftDynamicPar ausgelesen werden. |
|
|
itfDynamicParMin L_MC4P_DynamicPar |
Optionale Untergrenzen für die zu identifizierenden Parameter. UseCase 1: Unterschiedliche Parametrierungen von alrGraviationVector in itfDynamicParMin und itfDynamicParMax führen zu einem Fehler. UseCase 2: Keine Parametrierungen von alrGraviationVector in itfDynamicParMin und itfDynamicParMax , da keine Interface-FBs angeschlossen sind. Stattdessen werden die Parameter Gravitation y und Gravitation z aus der Achsgruppe ausgelesen. |
|
|
itfDynamicParMax L_MC4P_DynamicPar |
Optionale Obergrenzen für die zu identifizierenden Parameter. Hinweis: Werden die Parametergrenzen in itfDynamicParMin und itfDynamicParMax für einzelne Parameter gleich gesetzt, werden diese während der Identifikation nicht variiert. Dies kann genutzt werden, wenn bestimmte Größen aus anderen Messungen bereits hinreichend genau bekannt sind. |
|
|
xUseAxesLimits BOOL |
TRUE |
Die Achsparameter ( Standardwerte der Achsen und Software-Endlagen ) werden als Grenzwerte für die Identifikationstrajektorie verwendet. Sind diese Parameter in den Achsen nicht gesetzt, wird ein Fehler ausgegeben. |
|
FALSE |
Die Eingänge alrMinPos , alrMaxPos , alrMaxVel , alrMaxAcc , alrMaxJerk werden als Grenzwerte für die Identifikationstrajektorie verwendet. |
|
|
alrMinPos ARRAY[1..6] OF LREAL |
Minimale Position der kartesischen Achsen (Arbeitsraumbegrenzung). |
|
|
alrMaxPos ARRAY[1..6] OF LREAL |
Maximale Position der kartesischen Achsen (Arbeitsraumbegrenzung). |
|
|
alrMaxVel ARRAY[1..6] OF LREAL |
Maximale Geschwindigkeit der kartesischen Achsen. |
|
|
alrMaxAcc ARRAY[1..6] OF LREAL |
Maximale Beschleunigung der kartesischen Achsen. |
|
Ausgänge
Verschaltungsbeispiel