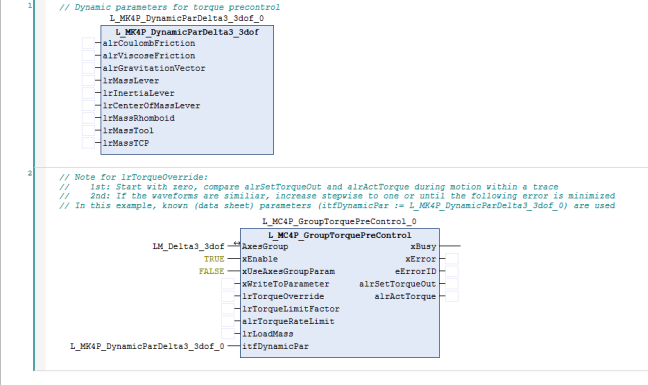
L_MK4P_DynamicParDelta3_3dof
Nur zur Verwendung mit der Achsgruppe Delta3_3dof.
(Für die Verwendung mit der Achsgruppe Delta3_4dof siehe L_MK4P_DynamicParDelta3_4dof .)
Der FB L_MK4P_DynamicParDelta3_3dof stellt achsgruppenspezifische Parameter zur Berechnung einer Drehmomentvorsteuerung im FB L_MC4P_GroupTorquePreControl zur Verfügung.
Der FB dient als Eingang für den Vorsteuerbaustein L_MC4P_GroupPreControl und stellt das Interface itfDynamicPar bereit. Zudem kann dieser Baustein Grenzwerte für die Parameteridentifikation des L_MC4P_DynamicParIdent -Bausteins vorgeben.

|
Hinweis!
Im Unterschied zum Baustein L_MC4P_DynamicParIdent handelt es sich bei den Parametern dieses FBs um vom Anwender ermittelte Werte (Messwerte, Datenblattwerte, ...) und um keine identifizierten Werte. Die Parameter der Kinematik werden einmalig beim Einschalten der Vorsteuerung eingelesen. Die Parameter des Werkzeugs ( lrMassTool ) werden zyklisch eingelesen. Ein Aufruf des FBs in der Applikation ist nicht notwendig. |
|
|
|
|
L_MK4P_DynamicParDelta3_3dof |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
ARRAY[1..6] OF LREAL |
- |
|
alrCoulombFriction |
|
|
|
|
|
ARRAY[1..6] OF LREAL |
- |
|
alrViscoseFriction |
|
|
|
|
|
ARRAY[1..3] OF LREAL |
- |
|
alrGravitationVector |
|
|
|
|
|
LREAL |
- |
|
lrMassLever |
|
|
|
|
|
LREAL |
- |
|
lrInertiaLever |
|
|
|
|
|
LREAL |
- |
|
lrCenterOfMassLever |
|
|
|
|
|
LREAL |
- |
|
lrMassRhomboid |
|
|
|
|
|
LREAL |
- |
|
lrMassTool |
|
|
|
|
|
LREAL |
- |
|
lrMassTCP |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge

 Tipp!
Weitere Details finden Sie in den Abschnitten
 Drehmomentvorsteuerung zur Reduktion von Schleppfehlern
Ermittlung der Systemparameter
(Beispielverschaltungen)
Verschaltungsbeispiel