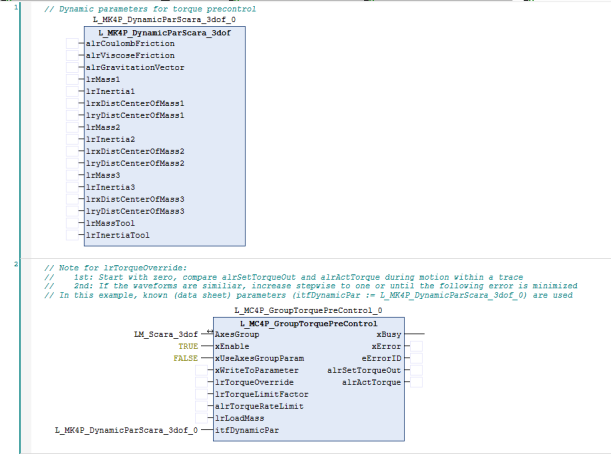
L_MK4P_DynamicParScara_3dof
Nur zur Verwendung mit der Achsgruppe Scara_3dof.
(Für die Verwendung mit der Achsgruppe Scara_4dof siehe L_MK4P_DynamicParScara_4dof .)
Der Funktionsbausteins L_MK4P_ DynamicParScara_3dof dient
- zum Setzen der für die Drehmomentvorsteuerung der Achsgruppe Scara_3dof benötigten kinematikabhängigen Parameter.
- als Eingang für den Funktionsbaustein L_MC4P_GroupPreControl und stellt das Interface itfDynamicPar bereit.
-
zur Vorgabe von Grenzwerten für die Paramteridentifikation des Funktionsbausteins
L_MC4P_DynamicParIdent
,
siehe Beispielverschaltung im Abschnitt Ermittlung der Systemparameter
.
Im Unterschied zum Funktionsbaustein L_MC4P_DynamicParIdent handelt es sich bei den Parametern des Funktionsbausteins L_MK4P_ DynamicParScara_3dof nicht um identifizierte Werte, sondern um Werte, die vom Anwender ermittelt wurden, z. B. gemessene Werte oder Werte aus einem Datenblatt.
|
|
|
|
L_MK4P_DynamicParScara_3dof |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
ARRAY[1..6] OF LREAL |
- |
|
alrCoulombFriction |
|
|
|
|
|
ARRAY[1..6] OF LREAL |
- |
|
alrViscoseFriction |
|
|
|
|
|
ARRAY[1..3] OF LREAL |
- |
|
alrGravitationVector |
|
|
|
|
|
LREAL |
- |
|
lrMass1 |
|
|
|
|
|
LREAL |
- |
|
lrInertia1 |
|
|
|
|
|
LREAL |
- |
|
lrxDistCenterOfMass1 |
|
|
|
|
|
LREAL |
- |
|
lryDistCenterOfMass1 |
|
|
|
|
|
LREAL |
- |
|
lrMass2 |
|
|
|
|
|
LREAL |
- |
|
lrInertia2 |
|
|
|
|
|
LREAL |
- |
|
lrxDistCenterOfMass2 |
|
|
|
|
|
LREAL |
- |
|
lryDistCenterOfMass2 |
|
|
|
|
|
LREAL |
- |
|
lrMass3 |
|
|
|
|
|
LREAL |
- |
|
lrInertia3 |
|
|
|
|
|
LREAL |
- |
|
lrxDistCenterOfMass3 |
|
|
|
|
|
LREAL |
- |
|
lryDistCenterOfMass3 |
|
|
|
|
|
LREAL |
- |
|
lrMassTool |
|
|
|
|
|
LREAL |
- |
|
lrInertiaTool |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
alrCoulombFriction ARRAY[1..6] OF LREAL |
Koeffizienten der coulombschen Reibung, getriebeabtriebseitig [Nm] |
|
|
alrViscoseFriction ARRAY[1..6] OF LREAL |
Koeffizienten der viskosen Reibung, getriebeabtriebseitig [Nm/(rad/s)] |
|
|
alrGravitationVector ARRAY[1..3] OF LREAL |
Gravitationsvektor, definiert im MCS [m/s 2 ] Initialwerte: [0, 0, -9.81] |
|
|
lrMass<1 ... 3> LREAL |
Masse der Teilkörper 1 bis 3 des Roboters [kg]. |
|
|
lrInertia<1 ... 3> LREAL |
Massenträgheitsmoment der Teilkörper 1 ... 3 des Roboters bezogen auf den jeweiligen Drehpunkt [kg cm 2 ]. |
|
|
lrxDistCenterOfMass<1 ... 3> LREAL |
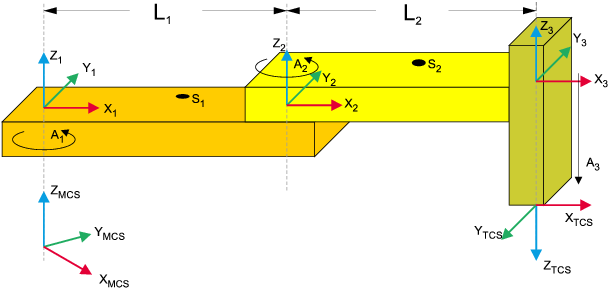
Abstand zwischen Gelenk und Schwerpunkt des jeweiligen Teilkörpers in x-Richtung des Körperkoordinatensystems [mm],
siehe Grafik
|
|
|
lryDistCenterOfMass<1 ... 3> LREAL |
Abstand zwischen Gelenk und Schwerpunkt des jeweiligen Teilkörpers in y-Richtung des Körperkoordinatensystems [mm],
siehe Grafik
|
|
|
lrMassTool LREAL |
Masse eines Werkzeuges oder Greifers [kg]. |
|
|
lrInertiaTool LREAL |
Trägheitsmoment eines Werkzeugs oder Greifers bezogen auf zTCS [kg cm 2 ]. |
|
Bezugskoordinatensysteme für die Parameter

 Tipp!
Weitere Details finden Sie in den Abschnitten
Drehmomentvorsteuerung zur Reduktion von Schleppfehlern
Ermittlung der Systemparameter
(Beispielverschaltungen)
Verschaltungsbeispiel