Bahnplanung
Bahnplanungshorizont (Index-Offset 0, Subindex 30)
|
Maximale Anzahl an Bahnsegmenten, die beim Anhängen eines neuen Fahnauftrags neu berechnet werden. Als Bahnsegment zählen sowohl die Bahnabschnitte der jeweiligen Einzelbausteine (z. B. MC_MoveLinearAbsolute, MC_MoveCircularAbsolute) als auch die durch den eingestellten Verschliffmodus (Buffer_Mode, TransitionMode) eingefügten Verschliffgeometrien zwischen den Funktionsbausteinen. Je größer der Wert des Parameters, desto mehr Segmente werden beim Anhängen eines neuen Fahrauftrages modifiziert. Dies sorgt bei kurzen Bewegungsabschnitten für potentiell höhere erreichbare Bahngeschwindigkeiten. Gleichzeitig wird aber auch die Rechenlast auf der Steuerung erhöht. Ein initialer Profilstart wird ggf. verzögert. |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
20 |
3 |
||||||||
|
|
UNSIGNED_16 |
||||||||||


Standard Winkelgeschw. (Index-Offset 0, Subindex 31)
|
Der Parameter wird in der Bahnplanung verwendet, wenn während der Bewegung des Endeffektors auch eine Orientierungsänderung programmiert wurde. Der Parameter ist nur bei Kinamtiken mit vier oder mehr Freiheitsgraden vorhanden.
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
deg/s |
2147483647 |
10 deg/s |
||||||||
|
|
FLOAT_64 |
||||||||||

Standard Winkelbeschl. (Index-Offset 0, Subindex 32)
|
Der Parameter wird in der Bahnplanung verwendet, wenn während der Bewegung des Endeffektors auch eine Orientierungsänderung programmiert wurde. Der Parameter ist nur bei Kinamtiken mit vier oder mehr Freiheitsgraden vorhanden.
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
deg/s² |
2147483647 |
100 deg/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
Standard Winkelruck (Index-Offset 0, Subindex 33)
|
Der Parameter wird in der Bahnplanung verwendet, wenn während der Bewegung des Endeffektors auch eine Orientierungsänderung programmiert wurde. Der Parameter ist nur bei Kinamtiken mit vier oder mehr Freiheitsgraden vorhanden.
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
deg/s³ |
2147483647 |
1000 deg/s³ |
||||||||
|
|
FLOAT_64 |
||||||||||
Taskauslastung Pfadvorbereitung (Index-Offset 0, Subindex 34)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
1 |
|
10 |
1 |
||||||||
|
|
UNSIGNED_16 |
||||||||||
Über diesen Parameter lässt sich die benötigte Bahnvorbereitungszeit zwischen Beauftragung und Start der Bewegung beeinflussen.
Eine Erhöhung dieses Parameters sorgt für einen schnelleren Start der Bewegung, jedoch mit dem Nachteil einer erhöhten Auslastung der PLC.
Anpassungen an dem Parameter sind insbesondere dann empfehlenswert, wenn die PLC nicht mit minimaler Zykluszeit betrieben wird und somit eine Rechenzeitreserve verfügbar ist.
In der folgenden Abbildung ist der qualitative Einfluss des Parameters auf Prozessorauslastung und Bahnvorbereitungszeit bei gleichzeitiger Beauftragung von drei miteinander verschliffenen FBs MC_MoveLinearAbsolute dargestellt.
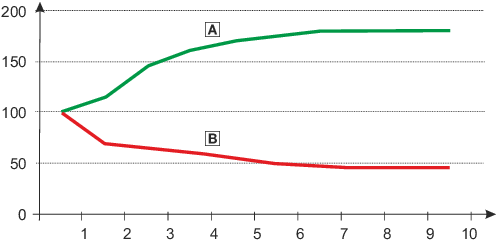


Die absoluten Einflüsse sind abhängig
- von der Anzahl an Freiheitsgraden und Hilfsachsen der Achsgruppe,
- von der Anzahl und Parametrierung gleichzeitig beauftragter Move-Bausteine,
- vom FB-Typ ( MC_MoveLinear* , MC_MoveCircular* , MC_MoveDirect* ).
Vollst. Bahnverschleifen (Index-Offset 0, Subindex 35)
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
|
||||||||||
|
0 |
nicht aktiv |
||||||||||
|
1 |
aktiv |
||||||||||
|
|
UNSIGNED_8 |
||||||||||
siehe auch
 Beispiel: Vollständiges Bahnverschleifen
Gekrümmte Bahnen: Limitierung der Bahn (Index-Offset 0, Subindex 36)
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
Info |
||||||||||
|
0 |
nicht aktiv |
Nur geeignet für extreme Einsatzzwecke, bei denen die Bahngenauigkeit der Taktzahl stark untergeordnet ist und die Beschleunigungen am TCP keinen Grenzen unterliegen. |
|||||||||
|
1 |
Geschw. |
Optimal für schnelle Pick & Place-Anwendungen, bei denen die Bahngenauigkeit mittlere Relevanz besitzt ist und die Beschleunigungen am TCP geringfügig überschritten werden darf. |
|||||||||
|
2 |
Geschw. und Beschl. |
Optimal, wenn die an den FBs MC_Move<...> eingestellten Parameter zwingend eingehalten werden müssen. Bei schnellen Pick & Place-Anwendungen ist dieser Modus nicht optimal, da aufgrund der reduzierten Bahnbeschleunigung ggf. die geforderten Taktzahlen nicht erreicht werden können. |
|||||||||
|
|
UNSIGNED_16 |
||||||||||
Einstellungen an diesem Parameter haben Einfluss auf die Profilparameter Bahngeschwindigkeit und Bahnbeschleunigung oder -verzögerung bei Kreisbahnen und Verschliffkurven. Der Parameter hat keinen Einfluss auf lineare Bahnen und die FBs MC_MoveDirectAbsolute und MC_MoveDirectRelative .
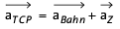

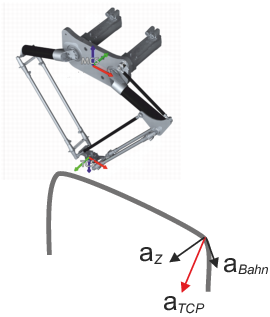
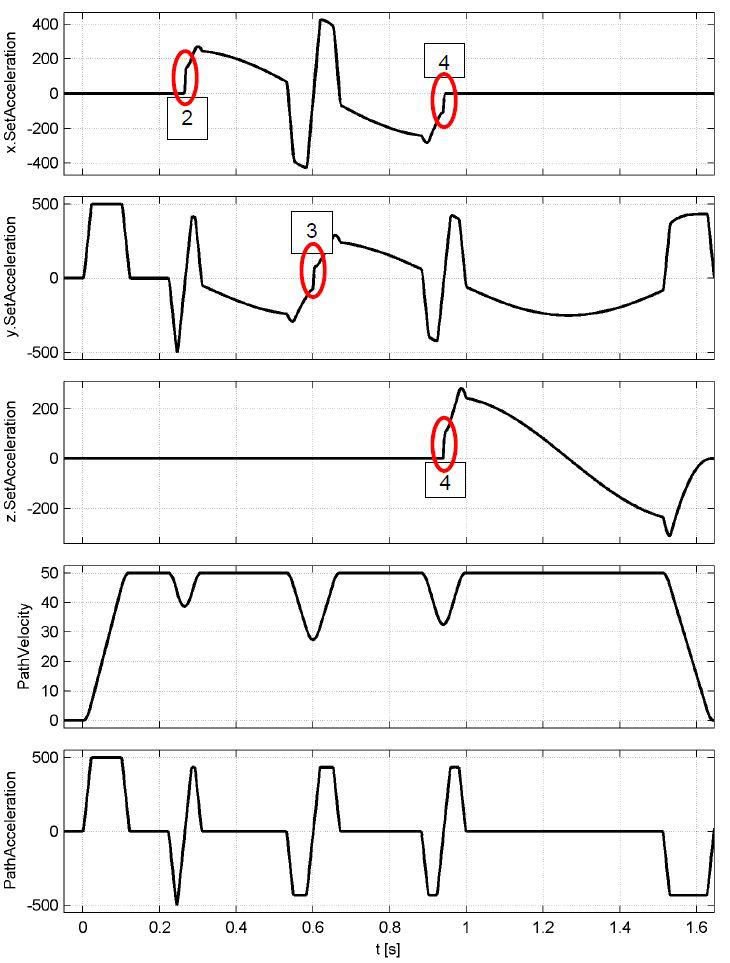
Das folgende Beispiel zeigt die Rückwirkung von Krümmungen auf die zulässigen Beschleunigungen und Geschwindigkeiten entlang der Bahn:
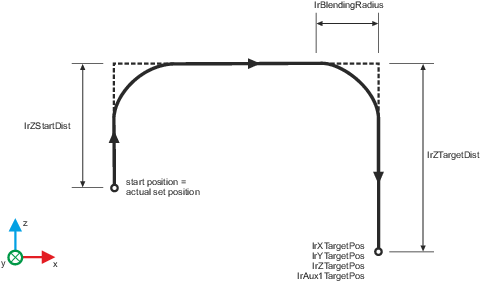
0: Inactive:
Es erfolgt keine Limitierung der Bahngeschwindigkeit und/oder Bahnbeschleunigung und es wirken die an den Bausteinen angelegten Grenzen.
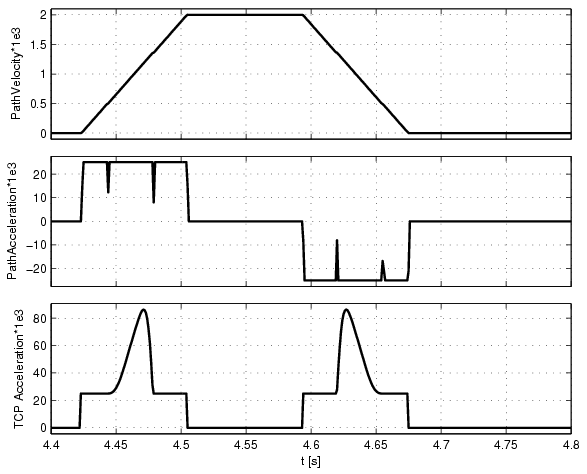
Aufgrund der Kombination aus Verschliffradius, Bahngeschwindigkeit und Beschleunigung ergibt sich eine TCP-Beschleunigung, die die an den Move-FBs gesetzten Limitierungen stark verletzt.
Die Überhöhung der TCP-Beschleunigung kann bezogen auf die parametrierte Bahnbeschleunigung beliebig groß werden.
1:Vel:
Die Bahngeschwindigkeit wird derart limitiert, dass die Zentripetalbeschleunigung a Z maximal der am FB parametrierten Bahnbeschleunigung entspricht. Es erfolgt keine Limitierung der Bahnbeschleunigung und es wirkt die an den Bausteinen angelegte Grenze.
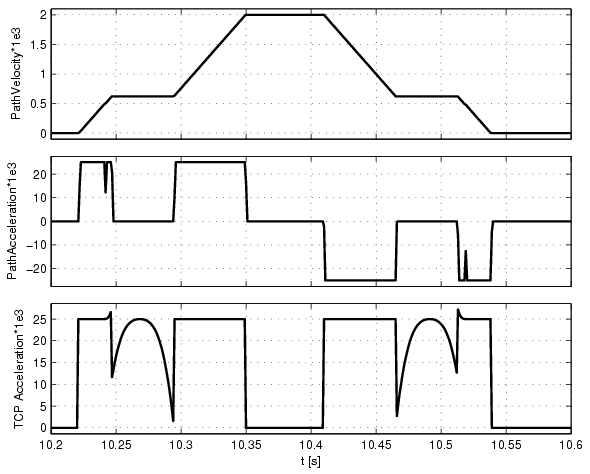
Aufgrund der Kombination aus Verschliffradius, limitierter Bahngeschwindigkeit und limitierter Beschleunigung ergibt sich eine TCP-Beschleunigung, die die an den FBs MC_Move<...> gesetzten Limitierungen geringfügig verletzt (siehe Zeitpunkte bei ca. 10.25 s und 10.515 s).
Die TCP-Beschleunigung kann bezogen auf die parametrierte Bahnbeschleunigung um den Faktor 1,414 überschritten werden.
2:Vel and Acc: (Default-Wert)
Die Bahngeschwindigkeit und Beschleunigung werden derart limitiert, dass die geometrische Summe der beiden Beschleunigungsanteile die an den FBs eingestellte Beschleunigung nicht überschreitet. Hierdurch wird weder die am FB eingestellte maximale Bahngeschwindigkeit noch die maximale Beschleunigung erreicht.
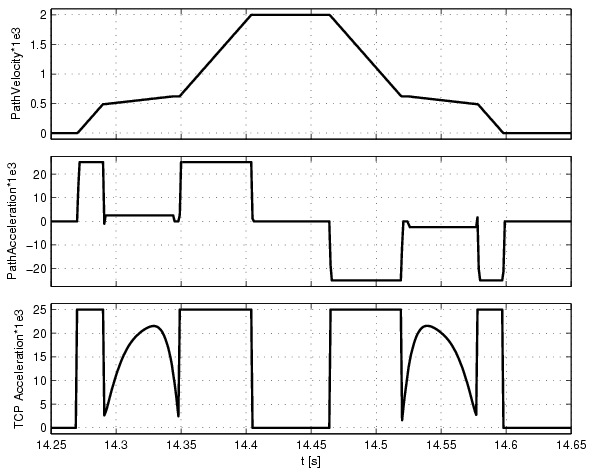
Bahnstetigkeit: Toleranzwinkel Genauhalt (Index-Offset 0, Subindex 37)
|
Genauhalt auf der Bahn einfügen, wenn der Winkel zwischen zwei programmierten Bewegungen (z. B. zweier Geraden) größer als der Wert des Parameters ist. |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0.1 |
deg |
90 |
0.1 deg |
||||||||
|
|
FLOAT_64 |
||||||||||

|
Hinweis
Der Parameter wird ausschließlich in der Kombination der BufferModes mcBlending... mit einem Verschliffradius Null (FB-Eingang: TransitionParameter[...] := 0) ausgewertet. |

|
Achtung
Ein zu großer Wert in diesem Parameter führt zu sprunghaften Änderungen der Achsgeschwindigkeit. |
Beispiel
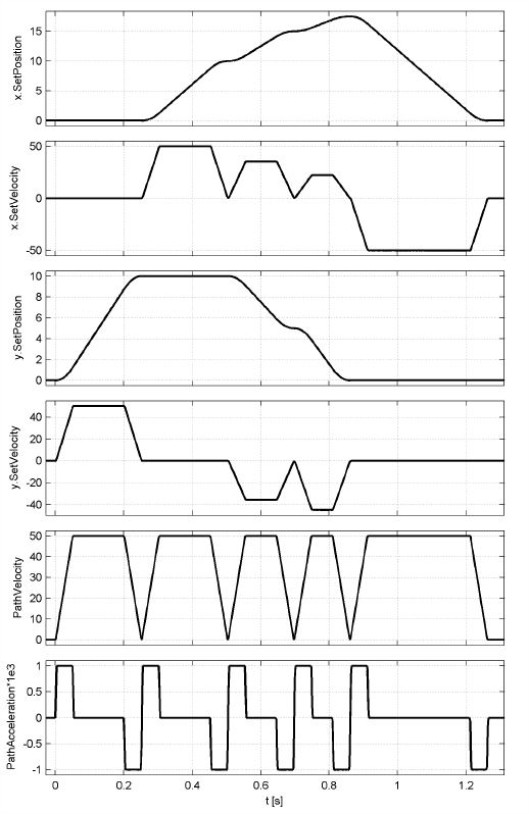
Die gezeigte Geometrie aus 6 unverschliffenen MC_MoveLinear-Bausteinen wird im Urzeigersinn durchfahren.
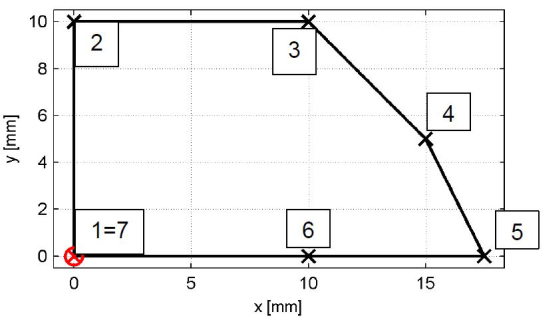
In der Default-Einstellung des Parameters (Winkeltoleranz 0.1°) wird in den Punkten 2 bis 5 ein Genauhalt eingefügt, Punkt 6 wird mit konstanter Geschwindigkeit durchfahren, da der Übergang knickfrei ist.
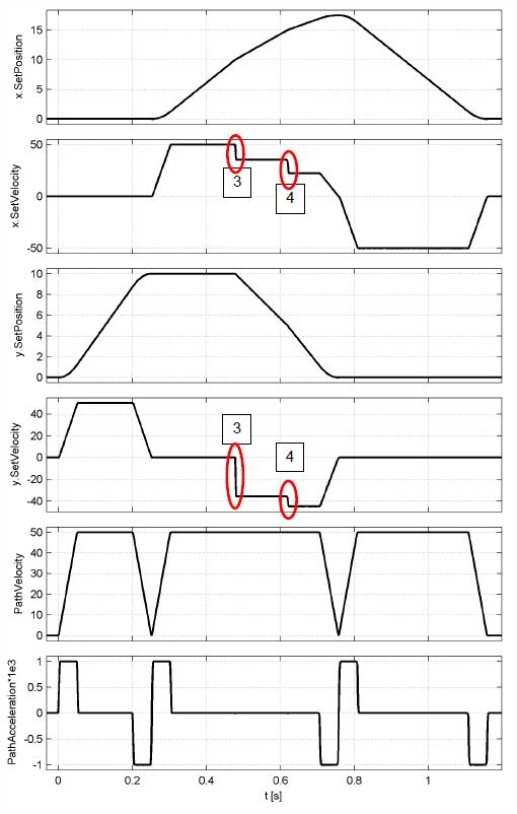
Wird der Parameter auf den Wert 45° erhöht, werden auch die Punkte 3 und 4 mit konstanter Bahngeschwindigkeit durchfahren, wodurch in den Achsen x und y die Geschwindigkeit springt.
Bahnstetigkeit: max. Beschleunigungssprung (Index-Offset 0, Subindex 38)
|
Durch diesen Parameter lässt sich eine maximale sprunghafte Änderung der Zentripetalbeschleunigung beim Übergang zwischen gekrümmten Bahnelementen parametrieren. Je größer der Wert des Parameters, umso größer die prinzipiell mögliche Übergangsgeschwindigkeit an nicht krümmungsstetigen Segmentübergängen (z. B. Übergang Gerade -> Kreis). |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm/s² |
2147483647 |
0 mm/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
|
|
Hinweis
Der Parameter wird ausschließlich in der Kombination der BufferModes mcBlending... mit einem Verschliffradius Null (FB-Eingang: TransitionParameter[...] := 0) ausgewertet. |
|
|
Achtung
Ein Parameterwert >0 führt zu sprunghaften Änderungen der Achsbeschleunigung und damit zu einem hohen Ruck |
Beispiel
Die gezeigte Geometrie aus unverschliffenen MC_MoveLinear- und MC_MoveCircular-Bausteinen wird beginnend im Punkt [0, 0, 0] durchfahren.
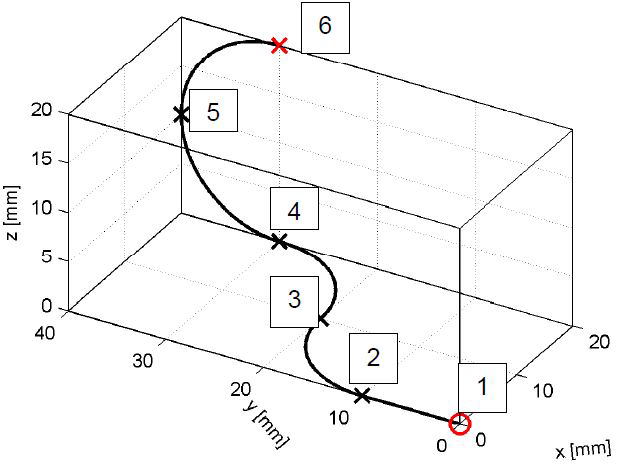
In der Default-Einstellung des Parameters (Beschleunigungssprung = 0.0 mm/s²) wird in den Punkten 2 bis 4 ein Genauhalt eingefügt, Punkt 5 wird mit konstanter Geschwindigkeit durchfahren, da beide angrenzende Segmente den identischen Krümmungsmittelpunkt haben.
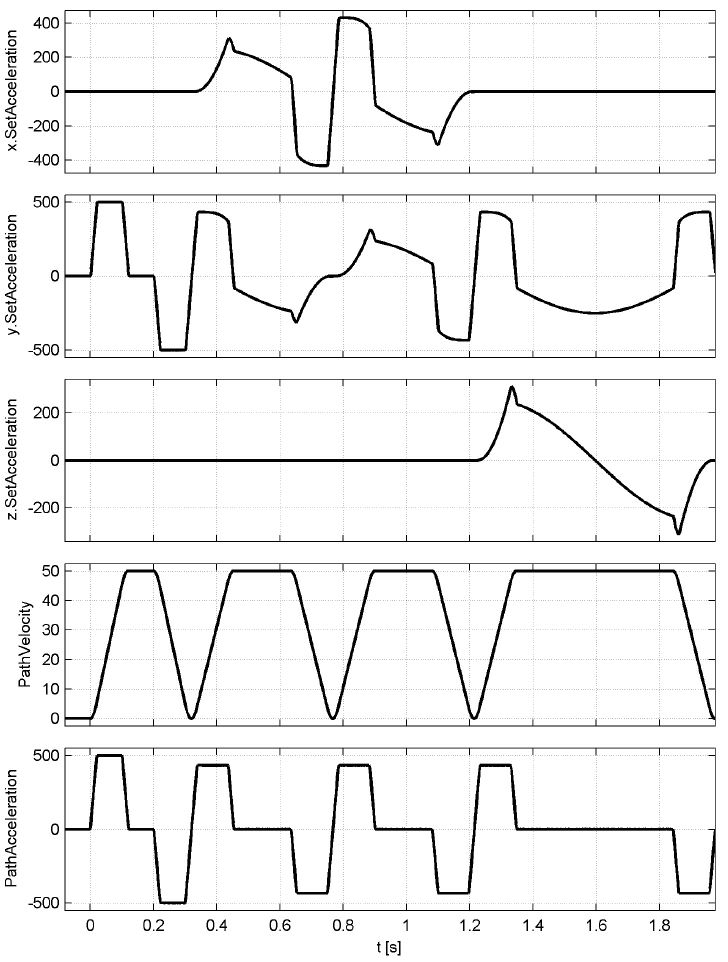
Wird der Wert des Parameters auf 150.0 mm/s² erhöht, werden alle Übergänge mit einer Geschwindigkeit >0 mm/s durchfahren. Die Übergangsgeschwindigkeiten werden innerhalb des Motionkerns derart berechnet, dass die maximale Beschleunigungsänderung auf den Wert des Parameters limitiert ist.
Rotationskonvention (Index-Offset 0, Subindex 39)
|
Durch diesen Parameter lässt sich bei Kinematiken mit Rotationsachsen die Reihenfolge der nacheinander ausgeführten Rotationen einstellen. |
|||||||||||
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
|
||||||||||
|
0 |
mitgedrehte x-y`-z" Rotation |
||||||||||
|
1 |
mitgedrehte z-y`-x" Rotation |
||||||||||
|
2 |
mitgedrehte x-z`-y" Rotation |
||||||||||
|
3 |
mitgedrehte y-z`-x" Rotation |
||||||||||
|
4 |
mitgedrehte y-x`-z" Rotation |
||||||||||
|
5 |
mitgedrehte z-x`-y" Rotation |
||||||||||
|
|
UNSIGNED_16 |
||||||||||
|
|
Hinweis!
|
Beispiel 1: Setzen von Produktkoordinatensystemen
Die folgenden Skizzen zeigen anhand einer PCS-Transformation (die Orientierung des PCS wird beschrieben im WCS) den Unterschied der Rotationskonventionen.
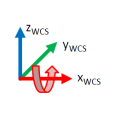
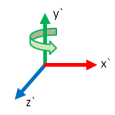
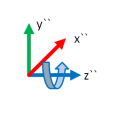
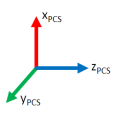
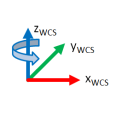
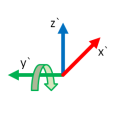
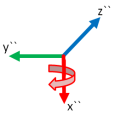
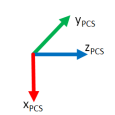
Beispiel 2: Einfluss der Rotationskonvention auf die kinematischen Transformationen
Die folgende Abbildung zeigt die Lage der Koordinatensysteme MCS, TCS und die Drehachsen (ACS) einer Delta3_4dof-Kinematik. Die Achse A4 ist so definiert, dass diese mathematisch positiv um z MCS dreht. Zusätzlich ist die z TCS -Achse entgegengesetzt zur z MCS -Achse ausgerichtet, was durch eine Rotation um die x-Achse um 180° erreicht wird.
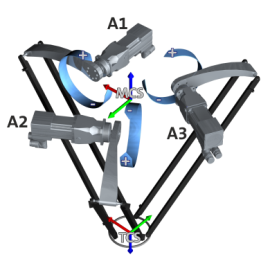
- Parametrierung 0: Mitgedrehte x-y'-z" Rotation

- Parametrierung 1: Mitgedrehte z-y'-x" Rotation

Ruckbegrenzung (Index-Offset 0, Subindex 41)
|
Mit diesem Parameter kann der Ruckeingang an allen Motion Funktionsbefehlen für Achsgruppen abgeschaltet werden (ausgenommen Homing und Handfahren) und durch eine globale Verschliffzeit (siehe Index-Offset 0, Subindex 42 ) für die Bahninterpolation ersetzt werden. Änderungen sind nur im Zustand GroupDisabled zulässig. Bitte beachten Sie, dass bei der Einstellung 1 (globale Verschliffzeit) die unterschiedlichen Geschwindigkeiten und Beschleunigungen an Segmentübergängen ineinander überblendet werden. Dies kann dazu führen, dass innerhalb der Verschliffzeit kurzzeitig eine Überhöhung der Profilgrößen auftritt. Dies ist insbesondere der Fall, wenn eine hohe Verschliffzeit ( Subindex 42 ) mit zeitlich kurzen Einzelbewegungen mit unterschiedlichen Limitierungen kombiniert wird. |
|||||||||||
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
|
||||||||||
|
0 |
Jerk-Eingang am FB wirksam |
||||||||||
|
1 |
globale Verschliffzeit |
||||||||||
|
|
UNSIGNED_16 |
||||||||||
Verschliffzeit s-Verschliff (Index-Offset 0, Subindex 42)
|
Mit diesem Parameter lässt sich eine globale Verschliffzeit der Bahninterpolation parametrieren. Der Wert wird nur dann ausgewertet, wenn der Parameter Index-Offset 0, Subindex 41 auf den Wert 1: globale Verschliffzeit eingestellt ist. Bitte beachten Sie, dass bei größeren Werten dieses Parameters die Bahngeschwindigkeit in Verschliffen und anderen gekrümmten Bewegungen ggf. nicht hinreichend reduziert werden kann und es zu Schwingungsanregung durch die Zentripetalbeschleunigung kommen kann Verwenden Sie ggf. bei Maschinen mit niedrigen Eigenfrequenzen und engen Krümmungen eine achsbasierte Filterung der Bewegung mittels des Funktionsbausteins L_MC1P_AverageFilterSetValue. |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0.0 |
s |
0.5 |
0.0 s |
||||||||
|
|
UNSIGNED_16 |
||||||||||