Grundlagen der Werkzeugverwaltung
Motivation: In den Kinematiken ist die Position und Ausrichtung des Endeffektor-Koordinatensystems TCS fest vorgegeben. In der Regel ist diese Position jedoch nicht identisch mit der Position des real verwendeten Werkzeugs (siehe folgende Beispielabbildung "Delta2 Roboter mit Werkzeug").
|
Achs-Legende: x - Rot y - Grün z - Blau |
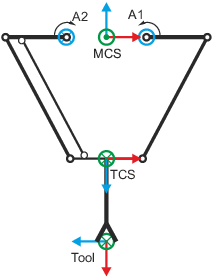
Beispiel: Delta2 Roboter mit Werkzeug
Beachten Sie bitte zu diesem Thema auch die folgenden Beschreibungen:
 In den Achsgruppen integrierte Transformation zwischen ACS und MCS
Erweiterung der Transformation um ein Werkzeug
Für die Umrechnung zwischen dem festen TCS und dem realen Werkzeug stehen dem Anwender in jeder Achsgruppe vier Werkzeuge (Tool_1 ... Tool_4) zur Verfügung. Die Werkzeuge sind online und offline parametrierbar und aktivierbar.

|
Hinweis!
Bei der Nutzung von 4D-Kinematiken beachten: Bei der Programmierung einer Bewegung mit aktivem Tool muss die z-Achse des Tools gleich der z-Achse des Flansches ausgerichtet sein (Parameter Orientierung A und Orientierung B des jeweiligen Tools müssen Null sein)! Siehe auch: Sonderbehandlungen bei 4D-Kinematiken |
Werkzeugparameter (L_MC4P_TOOL_REF)
Ein Werkzeug besteht jeweils aus insgesamt 7 Parametern:
|
Name |
Info |
Index-Offset 1, Subindex: |
|||
|---|---|---|---|---|---|
|
Tool1 |
Tool2 |
Tool3 |
Tool4 |
||
|
Werkzeugtyp |
Auswahl der Werkzeugtransformation
|
||||
|
Verschiebung X |
Bei Cartesian: Verschiebung der Werkzeugspitze in x-Richtung des TCS |
||||
|
Verschiebung Y |
Bei Cartesian: Verschiebung der Werkzeugspitze in y-Richtung des TCS |
||||
|
Verschiebung Z |
Bei Cartesian: Verschiebung der Werkzeugspitze in z-Richtung des TCS |
||||
|
Orientierung A |
Bei Cartesian: Rotation des Werkzeugkoordinatensystems um die x-Achse des TCS |
||||
|
Orientierung B |
Bei Cartesian: Rotation des Werkzeugkoordinatensystems um die y'-Achse des nach der Drehung um RotX resultierenden Koordinatensystems. |
||||
|
Orientierung C |
Bei Cartesian: Rotation des Werkzeugkoordinatensystems um die z''-Achse des nach der Drehung um RotX und RotY resultierenden Koordinatensystems. |
||||
|
Einschaltzeit |
Zusatzinformationen für Technologiemodule, die zur Greifersteuerung verwendet werden |
||||
|
Ausschaltzeit |
|||||
Für die in Abbildung [16-13] dargestellte Werkzeugverschiebung in z-Richtung und Rotation um die y-Achse wären beispielsweise folgende Einstellungen erforderlich:
- Tool1_Type = Cartesian
- Tool1_TransZ = 100
- Tool1_RotY = 90
- alle anderen Parameter = 0
Werkzeug aktivieren
Die Auswahl des aktiven Werkzeugs kann offline in der generischen Registerkarte über den Parameter ActiveTool (Subindex 150 ) erfolgen. Alternativ lässt sich online mit dem FB L_MC4P_SetActiveTool ein Werkzeug aktivieren.
Bis zur Bibliothek L_MC4P_RoboticHandling Version V03.25.00 gilt:
- Das aktive Werkzeug bleibt aktiv, bis ein neues Werkzeug oder kein Werkzeug angewählt wird. Ein Werkzeugwechsel ist ausschließlich im Stillstand der Achsgruppe möglich (Achsgruppenzustand "GroupStandby" oder "GroupDisabled").
Ab der Bibliothek L_MC4P_RoboticHandling Version V03.26.00 gilt:
- Ein Werkzeugwechsel mit dem FB L_MC4P_SetActiveTool ist auch zwischen gepufferten Bewegungen erlaubt. Der Werkzeugwechsel wirkt sich nicht auf bereits beauftragte Bewegungen aus, sondern wirkt sich auf alle weiteren Bewegungen aus. Werkzeugwechsel zwischen gepufferten Bewegungen
|
|
Hinweis!
Beim Wechsel des Werkzeugs bleiben die Koordinaten der Antriebsachsen konstant, die Position und Orientierung der MCS-Achsen ändern sich in der Regel sprunghaft. |
Werkzeug parametrieren
Die Parametrierung der Werkzeuge kann offline in der generischen Registerkarte erfolgen. Alternativ steht hierfür der FB L_MC4P_SetToolTransform zur Verfügung.
- Das aktive Werkzeug kann nicht modifiziert werden.
- Das Werkzeug No_Tool kann nicht verändert werden.
Werkzeugwechsel zwischen gepufferten Bewegungen
Ab der Bibliothek L_MC4P_RoboticHandling Version V03.26.00 können Sie das aktive Werkzeug wechseln, während die Achsgruppe in Bewegung ist.
Der Hauptanwendungsfall ist ein Roboter mit mehreren Greifern, wie er in folgender Abbildung beispielhaft dargestellt ist.
|
|
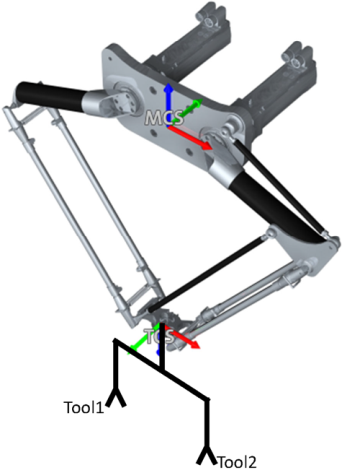
Die Offsets von Werkzeug 1 und Werkzeug 2 können in den Achsgruppenparametern parametriert werden. Exemplarisch werden in dem Beispiel Offsets von 120 mm und 150 mm genutzt.
- Werkzeug 1: Versatz X (Indexversatz 1, Subindex 152) = -150 mm
- Werkzeug 1: Versatz Z (Indexversatz 1, Subindex 154) = 120 mm
- Werkzeug 2: Versatz X (Indexversatz 1, Subindex 172) = 150 mm
- Werkzeug 2: Versatz Z (Indexversatz 1, Subindex 174) = 120 mm
Die Multigreifer-Funktionalität kann wie folgt gelöst werden.
- Werkzeug 1 aktivieren mit dem FB L_MC4P_SetActiveTool
- Werkzeug 1: Versatz Z (Indexversatz 1, Subindex 154) = 120 mm
- Werkzeug 2: Versatz X (Indexversatz 1, Subindex 172) = 150 mm
- Werkzeug 2: Versatz Z (Indexversatz 1, Subindex 174) = 120 mm
- Bewegungen beauftragen, um das Objekt A zu erreichen, das mit Werkzeug 1 aufgenommen werden soll.
- Werkzeug 2 aktivieren mit dem FB L_MC4P_SetActiveTool . Das Werkzeug 2 wird so lange gepuffert, wie die vorher programmierten Bewegungen zum Objekt A busy oder active sind.
- Bewegungen beauftragen, um das Objekt B zu erreichen, das mit Werkzeug 2 aufgenommen werden soll.
- Bewegungen zur Ablageposition beauftragen.
|
|
Hinweis!
Wenn die Aufnahmeposition von Objekt A erreicht ist, wird das Werkzeug 2 automatisch zum aktiven Werkzeug. Während die ACS-Positionen konstant bleiben, berücksichtigt die Position der WCS-Achsen die geometrischen Änderungen der Werkzeugabmessungen. Daher springt zu diesem Zeitpunkt die Position der X-Achse um den Wert 300 mm. |
Aktives Werkzeug und dessen Parameter auslesen
Für das Auslesen des aktiven Werkzeugs und der Parameter dieses Werkzeugs steht der FB L_MC4P_GetActiveTool zur Verfügung.
Die folgenden Abbildungen zeigen schematisch die Transformation zwischen MCS und ACS und die Erweiterungen der Kinematik um ein parametriertes Werkzeug.
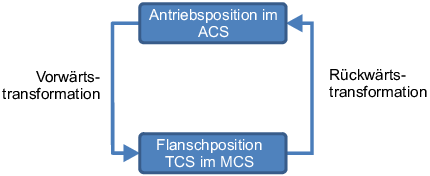
In den Achsgruppen integrierte Transformation zwischen ACS und MCS
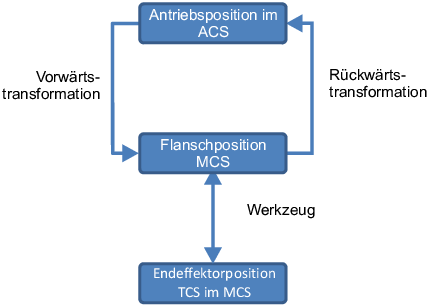
Erweiterung der Transformation um ein Werkzeug