Die Position und Orientierung eines Werkzeugs im Raum wird bezogen auf ein Koordinatensystem durch Koordinaten beschrieben. Hierfür stehen folgende zwei Konventionen zur Verfügung, die im Anschluss ausführlicher beschrieben werden:
Kartesische Koordinaten
Ein kartesisches Koordinatensystem besteht aus drei senkrecht zueinander ausgerichteten Koordinatenachsen X, Y und Z. Mithilfe dieser Achsen können Positionen im dreidimensionalen Arbeitsraum eindeutig beschrieben werden.
Neben der Position kann die Orientierung eines Objekts (Koordinatensystem) beschrieben werden. Es werden dafür drei Kardanwinkel A, B und C um die Koordinatenachsen X, Y und Z verwendet. Diese drei Winkel beschreiben die Orientierung eines Koordinatensystems durch drei aufeinander folgende Rotationen um X (Winkel A), anschließend um die mitgedrehte Y'-Achse (Winkel B) und abschließend um die mitgedrehte Z''-Achse (Winkel C).
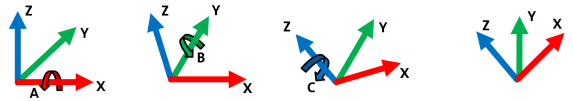
Koordinatenachsen X, Y und Z im kartesischen Koordinatensystem

|
Hinweis!
Die Reihenfolge der nacheinander ausgeführten Rotationen kann über den Parameter Offset0-Subindex39 ausgewählt werden. Das obige Beispiel beschreibt das Verhalten in der Standardeinstellung 0: mitgedrehte x-y'-z" Rotation. |
Zylinderkoordinaten
Eine Position wird in Zylinderkoordinaten durch einen Radius R, einen Winkel PHI und eine Höhe H beschrieben.
Zunächst definiert R den Abstand eines Punktes von der Z-Achse eines Bezugssystems. Der Winkel PHI rotiert diesen Punkt im mathematisch positiven Sinn um diese Achse. Abschließend wird der Punkt parallel zur Z-Achse um die Höhe H verschoben. So kann jeder Punkt im dreidimensionalen Arbeitsraum eindeutig durch diese drei Koordinaten beschrieben werden.
- Zylinderkoordinaten bieten sich besonders für Rotationssymmetrische Kinematiken (z.B. rotierende Positioniertische) an.
- Orientierungen werden analog zum kartesischen Koordinatensystem durch die Kardanwinkel A, B und C dargestellt.
Funktionsbausteine für kartesische Transformationen
Die Funktionsbausteine für kartesische Transformationen stellen die erforderlichen Berechnungen bereit, um ein PCS relativ zum MCS zu definieren sowie die aktuelle Transformation zwischen MCS und PCS auslesen zu können.
Für die Festlegung der Konvention (Kartesische Koordinaten oder Zylinderkoordinaten) steht der Aufzählungstyp L_MC4P_CoordType zur Verfügung, der ein Element der Datenstruktur MC_COORD_REF ist (siehe folgenden Abschnitt).
|
|
Hinweis!
Bei der Nutzung von 4D-Kinematiken beachten: Wird eine Bewegung mittels eines Produktkoordinatensystems programmiert (z. B. Zielposition im PCS_4 angegeben: MC_MoveLinearAbsolute1.CoordSystem := L_MC4P_CoordSystem.PCS_4), muss die z-Achse des PCS gleich- oder entgegen der z-Achse des WCS ausgerichtet sein! Siehe auch: Sonderbehandlungen bei 4D-Kinematiken |
Datenstruktur MC_COORD_REF
Die Datenstruktur MC_COORD_REF beinhaltet die Koordinaten-Transformation: