Statemachine
Das nachfolgend abgebildete Zustandsdiagramm definiert das Verhalten des FBs.
- Es ist immer nur ein Zustand aktiv.
- Ein Wechsel von einem Zustand in einen anderen Zustand erfolgt, wenn die Bedingung für die dazwischen aufgeführte Transition erfüllt ist.
- Die Nummern entsprechen den Werten des ENUMS L_MC4P_AGBC_State .
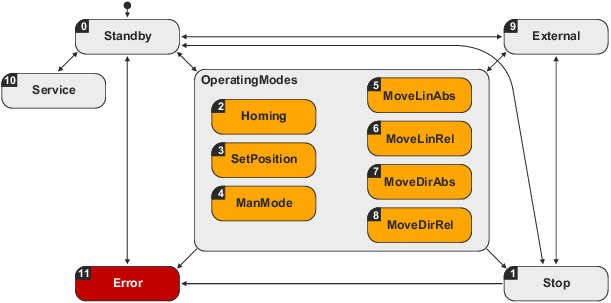
Zustandsdiagramm
|
Zustand |
Beschreibung |
|---|---|
|
Standby |
Die Achsgruppe befindet sich im Achsgruppenzustand "GroupStandby" oder "GroupDisabled". |
|
Stop |
Wird der Eingang xGroupStopExecute auf TRUE gesetzt, wird die aktive koordinierte Bewegung abgebrochen und die Achsgruppe im Achsgruppenzustand "GroupStopping" in den Stillstand geführt. Es werden hierbei die in scPar hinterlegten Parameter lrPathStopDec und lrPathStopJerk verwendet.
|
|
OperatingModes |
Es ist ein direkter Wechsel zwischen den einzelnen Betriebsarten möglich.
Priorisierung (bei gleichzeitiger Anwahl):
|
|
External |
Eine Funktion außerhalb des FB L_MC4P_AxesGroupBasicControl generiert Sollwerte für die Achsen der Achsgruppe (z. B. MC_MoveCircularAbsolute). |
|
Service |
Eine Achse der Achsgruppe wird über einen der unterlagerten L_MC1P_AxisBasicControl -Bausteine kontrolliert. |
|
Error |
Die Achse befindet sich im Achsenzustand "Errorstop".
|

Eine Beschreibung der einzelnen Betriebsarten finden Sie in den folgenden Unterkapiteln.