Koordinatensysteme
Koordinatensysteme dienen der Beschreibung von Positionen und Orientierungen im Arbeitsraum sowie der aktuellen Konfiguration der Maschine. Die Richtungen der Koordinatensysteme werden in den Kinematikbeschreibungen festgelegt. Eine Standard-Konfiguration (Nulllage) ist für jede Kinematik beschrieben.
|
Koordinatensysteme von Kinematiken |
||
|---|---|---|
|
Machine Coordinate System (MCS) |
Axis Coordinate System (ACS) |
Product Coordinate System (PCS_x) |
|
|
|
|
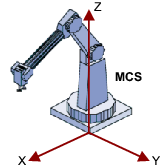
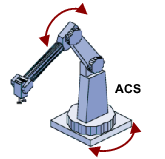
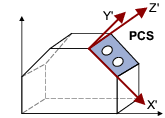

|
Hinweis!
Falls das Bezugskoordinatensystem MCS über die Parameter 121 ... 126 verschoben oder gedreht wurde, gilt das Bezugskoordinatensystem WCS. |

 Tipp!
Die Koordinatensysteme MCS , ACS und PCS sind definiert in der PLCopen-Spezifikation " Function blocks for motion control, Part 4 - Coordinated Motion, Version 1.0 ".
World Coordinate System (WCS)
Das WCS ist ein vom Anwender definierbares Bezugskoordinatensystem. Die mögliche Definition des WCS ist kinematikabhängig. Per Default ist das WCS beim Einschalten deckungsgleich mit dem MCS.
Freiheitsgrade des WCS
- 2D-Kinematiken (XZ) können in x- und z-Richtung verschoben werden und um die y-Achse (B-Achse) rotiert werden, da in allen anderen Fällen eine nicht vorhandene y-Achse aktiv gestellt werden müsste.
- 3D-Kinematiken (XYZ) können beliebig verschoben und um alle 3 Achsen rotiert werden, da diese keine Rotationsachsen im Gerätebaum beinhalten.
- 4D-Kinematiken (XYZC) können in alle Richtungen verschoben werden. Sie können nur um die z-Achse rotiert werden, da andernfalls die mechanische Rotation nicht mehr mit der c-Achse zusammenfällt und deshalb Inkonsistenzen im Gerätebaum auftreten würden.
Machine Coordinate System (MCS)
Das MCS ist kinematikabhängig und kann nicht verschoben/orientiert werden. Die z-Achse zeigt im MCS in der Regel "nach oben".
Die Lage des MCS ergibt sich aus der Konstruktion und bei einigen Kinematiken zusätzlich aus den Nulllagen der realen Antriebe. Für individuelle Koordinatensysteme stehen die 16 PCS zur Verfügung.
Axis Coordinate System (ACS)
Die positive Drehrichtung um Koordinatenachsen wird durchgehend nach Rechter-Hand-Regel bestimmt, das heißt die Lage der z-Achsen in den Skizzen der einzelnen Kinematikmodellen bestimmt die positive Bewegungsrichtung der Abtriebsseite.
Der Anwender trägt dafür Sorge, dass die Nulllage und die positive Drehrichtung der realen Antriebe mit der definierten Nulllage und Drehrichtung der jeweiligen Kinematik übereinstimmt.
Product Coordinate System (PCS_x)
Bei PCS_1 ... PCS_16 handelt es sich um frei definierbare kartesische oder zylindrische Koordinatensysteme. Über die FBs MC_SetCoordinateTransform und MC_SetCartesianTransform kann die MCS / PCS-Transformation gesetzt werden.
Per Default liegen alle PCS beim Einschalten deckungsgleich mit dem MCS.
|
|
Hinweis!
Bei der Nutzung von 4D-Kinematiken beachten:
Siehe auch: Sonderbehandlungen bei 4D-Kinematiken |
Tool Coordinate System (TCS)
Das TCS ist kinematikabhängig und kann über die Verwendung von Werkzeugen verschoben und orientiert werden. Das Programmieren einer Zielposition und -orientierung in einem der kartesischen Koordinatensysteme ( WCS , MCS oder PCS_x ) beschreibt immer die Lage der TCS-Koordinaten in dem entsprechenden Koordinatensystem.
Das TCS kann vom Anwender über eine Werkzeugtransformation relativ zur kinematikspezifischen Ausgangslage verschoben und orientiert werden.
 Grundlagen der Werkzeugverwaltung
Auswahleingang CoordSystem / Aufzählungstyp L_MC4P_CoordSystem
Die Funktionsbausteine für koordinierte Mehrachsbewegungen besitzen einen Eingang CoordSystem , über den sich das zu verwendene Koordinatensystem festlegen lässt. Die Auswahl erfolgt über den Aufzählungstyp L_MC4P_CoordSystem , für den folgende Konstanten (INT) definiert sind: