MC_MoveSuperimposed
Mit diesem FB lässt sich eine überlagerte relative Positionierung durchführen. Das Kommando unterbricht nicht die unterlagerte Bewegung.
- Ist das Kommando aktiv, dann unterbricht jedes andere Kommando im " Non-buffered mode " (mit Ausnahme von MC_MoveSuperimposed ) sowohl die unterlagerte als auch die überlagerte Bewegung.
- Ist das Kommando aktiv und es wird ein weiteres Kommando MC_MoveSuperimposed beauftragt, dann wird das aktive Kommando abgebrochen und durch das neue ersetzt. Die unterlagerte Bewegung wird jedoch nicht abgebrochen.
- Im Stillstand verhält sich das Kommando MC_MoveSuperimposed wie das Kommando MC_MoveRelative .
|
|
|
|
MC_MoveSuperimposed |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
AXIS_REF |
- |
|
Axis |
Done |
|
- |
BOOL |
|
BOOL |
- |
|
Execute |
Busy |
|
- |
BOOL |
|
BOOL |
- |
|
ContinuousUpdate |
Active |
|
- |
BOOL |
|
LREAL |
- |
|
Distance |
CommandAborted |
|
- |
BOOL |
|
LREAL |
- |
|
VelocityDiff |
Error |
|
- |
BOOL |
|
LREAL |
- |
|
Acceleration |
ErrorID |
|
- |
L_IE1P_Error |
|
LREAL |
- |
|
Deceleration |
CoveredDistance |
|
- |
LREAL |
|
LREAL |
- |
|
Jerk |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
Axis |
Übergabe der Achsdatenstruktur |
|
|
Execute BOOL |
FALSE ä TRUE |
Positionierung starten Das Starten ist aus folgenden Achsenzuständen möglich:
Hinweis: Das Starten des FBs aus dem Achsenzustand "Synchronized Motion" führt zur Fehlermeldung "NotReadyForMotion"! |
|
ContinuousUpdate BOOL |
Kontinuierliche Übernahme der Profilparameter |
|
|
FALSE |
Die Profilparameter ( Distance , VelocityDiff , Acceleration , ...) werden mit einer steigenden Flanke an Execute übernommen. |
|
|
TRUE |
Die Profilparameter werden kontinuierlich übernommen, d. h. während der Abarbeitung ist eine Änderung des Bewegungsprofils möglich. |
|
|
Distance LREAL |
Zusätzlich zu verfahrende Wegstrecke in [Units] |
|
|
VelocityDiff LREAL |
Maximale Geschwindigkeitsdifferenz in [Units/s] zur aktuellen Geschwindigkeit Sonderfall : Velocity = 0: Es wird der in Subindex 40 vorgegebene Default-Wert zur Geschwindigkeit verwendet. |
|
|
Acceleration LREAL |
Maximale Beschleunigung in [Units/s 2 ] Sonderfall : Acceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Deceleration LREAL |
Maximale Verzögerung in [Units/s 2 ] Sonderfall : Deceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Jerk LREAL |
Maximaler Ruck in [Units/s 3 ] Sonderfall : Jerk = 0: Es wird der in Subindex 43 vorgegebene Default-Wert zum Ruck verwendet. |
|
 Motion-Achsen (AXIS_REF)
Ausgänge
Das folgende Beispiel zeigt das Verhalten von MC_MoveSuperimposed in Kombination mit dem Bewegungskommando MC_MoveRelative :
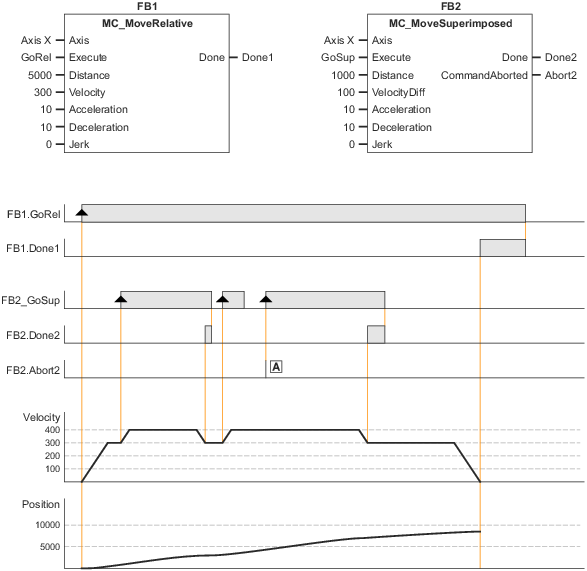

Beispiel: Verhalten von MC_MoveSuperimposed in Kombination mit MC_MoveRelative