Positionieren
Zielpositionsüberwachung (Status "Achse im Ziel")
Die Zielpositionsüberwachung ermittelt, ob sich die Achse nach Ablauf der Einschwingzeit (Subindex 130 ) im symmetrischen Zielpositionsfenster (Subindex 131 ) befindet.
- Die Information, dass sich die Achse im Zielpositionsfenster befindet, wird am FB MC_ReadAxisInfo und am FB L_MC1P_AxisBasicControl über den Ausgang xInPosition bereitgestellt.
- Der Ausgang xInPosition wird zurückgesetzt, wenn
- die Istposition das Zielpositionsfenster verlässt,
- ein neuer Bewegungsauftrag gestartet wird,
- ein MC_Stop oder MC_Halt ausgelöst wird,
- die Freigabe der Achse entzogen wird oder
- die Referenzposition neu gesetzt wird.
Fenster Zielposition erreicht (Subindex 130)
|
|
|||||||||||
|
Symmetrisches Positionsfenster für Zielpositionsüberwachung
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Unit |
2147483647 |
0.0 Unit |
||||||||
|
|
FLOAT_64 |
||||||||||


Zeit Zielposition erreicht (Subindex 131)
|
|
|||||||||||
|
Einschwingzeit für Zielpositionsüberwachung |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
s |
2147483647 |
0.0 s |
||||||||
|
|
FLOAT_64 |
||||||||||
Stillstandserkennung
Die Stillstandserkennung ermittelt, ob sich die Achse im Stillstand befindet.
Dazu werden die beiden folgenden Signale bereitgestellt:
- xStandstillSetVelocity
- xStandstillActVelocity
Die Informationen stehen an den FBs L_MC1P_AxisBasicControl und MC_ReadMotionState bereit.
Fenster Stillstandserkennung (Subindex 132)
|
|
|||||||||||
|
Befindet sich die aktuelle Drehzahl innerhalb des parametrierten Fensters, so wird die Meldung xStandstillActVelocity auf TRUE gesetzt. |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Unit/s |
2147483647 |
0.0 Unit/s |
||||||||
|
|
FLOAT_64 |
||||||||||
Soll-Istabgleich bei Reglersperre
Über die Einstellung in Subindex 136 oder 137 kann der automatische Abgleich zwischen Soll- und Istposition bei Reglersperre über ein Positionsfenster (für positive und negative Abweichung getrennt einstellbar) gesteuert werden.
Ist der Abstand zwischen der letzten Sollposition vor Reglersperre und der aktuellen Istposition kleiner dem in Subindex 136 oder 137 parametrierten Wert, so behält die Sollposition ihren letzten Wert. Es erfolgt erst ein Abgleich mit der Istposition, wenn dieses Fenster verlassen wird.
Sind Subindex 136 oder 137 auf 0 Units eingestellt, so wird per Default bei Reglersperre immer Sollposition = Istposition gesetzt.
Pos. Tol. Fenster SetPos=ActPos (Subindex 136)
|
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Unit |
2147483647 |
0.0 Unit |
||||||||
|
|
FLOAT_64 |
||||||||||
Neg. Tol. Fenster SetPos=ActPos (Subindex 137)
|
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Unit |
2147483647 |
0.0 Unit |
||||||||
|
|
FLOAT_64 |
||||||||||

|
Hinweis!
Der eingestellte Grenzwert in Subindex 136 oder 137 sollte nicht größer als die Drift der Istposition bei Stillstand des Antriebs plus einer evtl. Sicherheit eingestellt werden. Ansonsten vollzieht der Lageregler nach Aufhebung der Reglersperre einen stoßhaften Ausgleich aufgrund der dann anliegenden Regeldifferenz! |
Toleranzbereich / Sperrbereich für Modulopositionierung
Toleranzbereich
Im Modulosystem kann für absolute Positionierungen im Subindex 135 ein Toleranzfenster definiert werden. Das Toleranzfenster ist abhängig von dem am Eingang mcDirection anliegenden Modus:
- Modus "mcPositiveDirection" / "mcNegativeDirection"
- Modus "mcPositiveCycle" / "mcNegativeCycle"
Sperrbereich
Ist der Sperrbereich zu groß eingestellt, kann es vorkommen, dass die Achse in entgegengesetzter Richtung verfährt!
Zielpositionen außerhalb des Sperrbereiches werden mit der ausgewählten Richtungsvorgabe angefahren.
Der Sperrbereich wird intern auf die halbe Taktlänge begrenzt.
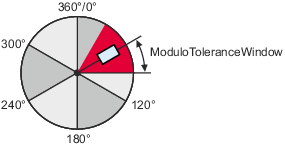
Definition des Sperrbereichs
Toleranzfenster Modulopositionierung (Subindex 135)
|
|
|||||||||||
|
Sperrbereich für absolute Positionierungen in einem Modulosystem |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Unit |
2147483647 |
0.0 Unit |
||||||||
|
|
FLOAT_64 |
||||||||||