ArticulatedPLinA1_4dof
Die Achsgruppe "ArticulatedPLinA1_4dof" beschreibt einen räumlichen Knickarmroboter mit zwangsgeführter horizontaler Endeffektorausrichtung und linearer Antriebsachse A1.
|
Achsgruppe ArticulatedPLinA1_4dof: Übersicht / Mechanic data |
|---|
|
|
|
Achs-Legende: x - Rot y - Grün z - Blau |
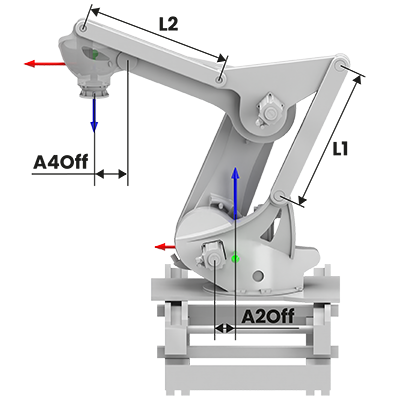
Freiheitsgrade (dof)
Lage des MCS
- z-Achse zeigt „nach oben“.
- x-Achse zeigt in Richtung des Endeffektors
- y-Achse entspricht der Linearachse A1
- Der Ursprung des Koordinatensystems ist in z-Richtung auf Höhe der Drehachse A2.
Lage des TCS
- Die z-Achse des TCS ist entgegengesetzt zur z MCS ausgerichtet.
- In Nulllage sind x TCS und x MCS parallel.
- Der Ursprung des TCS liegt auf der Antriebsachse A4
Nullstellung der Antriebe
- x = A2Off +A3Off + L2 + A4Off
- y = 0
- z = L1
Parameter
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
|
Horizontaler Offset von Achse 2 zum MCS (A2 OFF ) |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||


|
Länge Arm 1 (L1) |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Horizontaler Offset von Achse 3 zum passiven Gelenk des Armes 1 am Parallelogramm (A3 OFF )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Länge Arm 2 (L2) |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Horizontaler Offset von Achse 4 zum passiven Gelenk des Armes 2 am Endeffektor (A4 OFF ) |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Montageort A3 (Index-Offset 3, Subindex 10)
|
Durch diesen Parameter kann zwischen zwei typischen Ausprägungen der Kinematik ArticulatedPLinA1_4dof umgeschaltet werden. |
|||||||||||
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
Info |
||||||||||
|
0 |
Ellenbogen |
Beim Standardwert Ellenbogen ist der Antriebsmotor der Ellenbogenachse A3 im Ellenbogengelenk montiert. Die Abbildung oben enspricht dieser Einstellung. |
|||||||||
|
1 |
Schulter |
Der Wert Schulter verwendet in der Transformation eine alternative mechanische Ausprägung, bei der der Antriebsmotor der Ellenbogenachse A3 auf der Roboterbasis koaxial zum Schultergelenk A2 montiert ist. Die Motorbewegung wird hierbei über eine weitere Parallelführung auf den Arm L2 übertragen. |
|||||||||
|
|
UNSIGNED_8 |
||||||||||
Wert 0:
Beim Standardwert Ellenbogen ist der Antriebsmotor der Ellenbogenachse A3 im Ellenbogengelenk montiert. Die Abbildung oben enspricht dieser Einstellung.
Wert 1:
Der Wert Schulter verwendet in der Transformation eine alternative mechanische Ausprägung, bei der der Antriebsmotor der Ellenbogenachse A3 auf der Roboterbasis koaxial zum Schultergelenk A2 montiert ist. Die Motorbewegung wird hierbei über eine weitere Parallelführung auf den Arm L2 übertragen.
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen