Portal_2dof
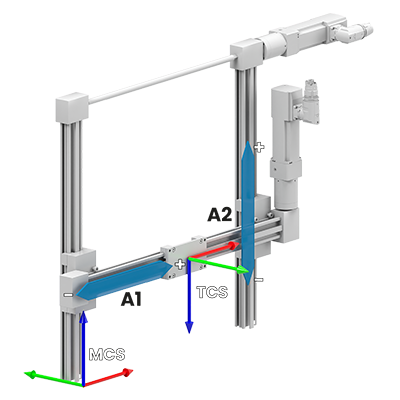
Die Achsgruppe "Portal_2dof" beschreibt einen ebenen Portalroboter mit zwei kartesischen Freiheitsgraden (X und Z).
|
Achsgruppe Portal_2dof: Übersicht / Connected drives |
|---|
|
|
|
Achs-Legende: x - Rot y - Grün z - Blau |
Freiheitsgrade (dof)
|
Freiheitsgrade (dof) |
Translation |
Rotation |
|---|---|---|
|
Antriebe |
A1, A2 |
- |
|
Werkzeug |
x, z |
- |
Lage des MCS
- Die x-Achse ist deckungsgleich mit der A1-Achse.
- Die z-Achse ist deckungsgleich mit der A2-Achse.
Lage des TCS
- xTCS und xMCS sind parallel.
- yTCS ist entgegengesetzt zu yMCS ausgerichtet.
- zTCS ist entgegengesetzt zu zMCS ausgerichtet.
- In Nulllage sind die Koordinatenursprünge MCS und TCS deckungsgleich.
Nullstellung der Antriebe
Die Nullstellung der Antriebe A1, A2 definiert den Ursprung des MCS.
Singularitäten
Die Achsgruppe Portal_2dof ist singularitätsfrei.
Parameter
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen