BeltKinematic_2dof
Die Achsgruppe "BeltKinematic_2dof" beschreibt eine zweidimensionale Riemenkinematik entsprechend folgender Darstellung:
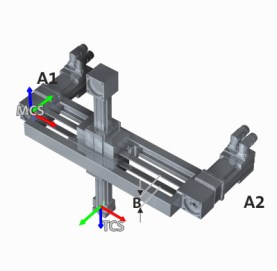
Freiheitsgrade (dof)
Lage des MCS
- Gleichsinnige Drehrichtung (positive Achsrichtung) der Antriebe definiert die negative Richtung der x-Achse
- Gegensinnige Drehrichtung (positive Drehrichtung A1, negative Drehrichtung A2) definiert die positive Richtung der z-Achse.
- Der Ursprung des MCS liegt an der Position des Endeffektors für A1 = 0 und A2 = 0.
Lage des TCS
- x TCS und x MCS sind parallel.
- z TCS ist engegengesetzt zu z MCS ausgerichtet.
Nullstellung der Antriebe
In Nulllage sind der Ursprung des TCS und der Ursprung des MCS deckungsgleich.
Parameter
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
Vorschubkonstante pi*B (Index-Offset 3, Subindex 2)
|
Vorschubkonstante in Units/Umdrehung
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||


Die Vorschubkonstante entspricht dem wirksamen Umfang der Antriebszahnräder und lässt sich überschlägig aus dem Abstand "B" der horizontalen Riemen bestimmen:
|
|
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen
Grundlagen der Werkzeugverwaltung
Berücksichtigung von Differentialgetrieben