Delta3_4dof
Die Achsgruppe "Delta3_4dof" beschreibt eine dreidimensionale Parallelkinematik mit zusätzlicher Rotationsachse C entsprechend folgender Darstellung:
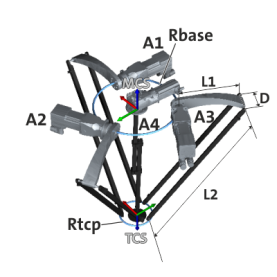
Parameter
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
Armlänge L1 (Index-Offset 3, Subindex 2)
|
Länge des Kniehebels (L1)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||


Armlänge L2 (Index-Offset 3, Subindex 3)
|
Länge des Parallelogramms (L2)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Basisradius Rbase (Index-Offset 3, Subindex 4)
|
Radius der Basisplattform (R BASE )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Endeffektorradius Rtcp (Index-Offset 3, Subindex 5)
|
Radius des Endeffektors (R TCP )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Parallelogrammbreite D (Index-Offset 3, Subindex 6)
|
Abstand der Parallelogrammstreben (D)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Coulomb Reibung A1 (Index-Offset 3, Subindex 51)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
Coulomb Reibung A2 (Index-Offset 3, Subindex 52)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
Coulomb Reibung A3 (Index-Offset 3, Subindex 53)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
Coulomb Reibung A4 (Index-Offset 3, Subindex 54)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
Viskose Reibung A1 (Index-Offset 3, Subindex 57)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
Viskose Reibung A2 (Index-Offset 3, Subindex 58)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
Viskose Reibung A3 (Index-Offset 3, Subindex 59)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
Viskose Reibung A4 (Index-Offset 3, Subindex 60)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
Gravitation x (Index-Offset 3, Subindex 71)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
0 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
Gravitation y (Index-Offset 3, Subindex 72)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
0 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
Gravitation z (Index-Offset 3, Subindex 73)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
-9.81 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter1 (Index-Offset 3, Subindex 74)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter2 (Index-Offset 3, Subindex 75)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter3 (Index-Offset 3, Subindex 76)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter4 (Index-Offset 3, Subindex 77)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter5 (Index-Offset 3, Subindex 78)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter6 (Index-Offset 3, Subindex 79)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter7 (Index-Offset 3, Subindex 80)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
|
2147483647 |
0 |
||||||||
|
|
FLOAT_64 |
||||||||||
Ein Minimalparameter der Dynamik beschreibt eine mathematische Zusammenfassung ggf. mehrerer physikalischer Massen, Massenträgheiten und geometrischer Längen, die zu einem robust identifizierbaren Parametersatz und einer rechenzeiteffizienten Berechnungsvorschrift der Vorsteuerung führen.
|
MinimalDynamicParameter
2
:=
lrMassLever * (lrCenterOfMassLever - lrL1) |
|
|
MinimalDynamicParameter 3 := lrMassRhomboid |
Der Minimalparameter 3 ist identisch zur Masse des Parallelogramms |
|
MinimalDynamicParameter 4 := lrMassTCP |
Der Minimalparameter 4 ist identisch zur Endeffektormasse |
|
MinimalDynamicParameter 5 := 1/3 * lrMassCAxis1 * lrLengthCAxis1 2 + 1/12 * lrMassCAxis2 * lrLengthCAxis2 2 |
|
|
MinimalDynamicParameter
6
:=
|
|
|
MinimalDynamicParameter 7 := lrInertiaCAxis |
|
Freiheitsgrade (dof)
Lage des MCS
- Ursprung liegt in der Mitte des über A1, A2 und A3 gebildeten Umkreises mit dem Radius R BASE .
- Die Antriebe liegen in der x-y-Ebene.
- x-Achse zeigt in Richtung von A1.
- z-Achse zeigt "nach oben" vom Endeffektor weg.
Freiheitsgrade des MCS, relativ zum WCS
Die Achsgruppe Delta3_4dof kann beliebig verschoben werden und um die z-Achse des WCS rotiert werden.
Lage des TCS
- Der Ursprung liegt in der Mitte des über die passiven Kugelgelenke gebildeten Umkreises mit dem Radius R TCP .
- x TCS und x MCS sind bei A4 = 0° parallel.
- z TCS ist engegengesetzt zu z MCS ausgerichtet.
Nullstellung der Antriebe
- In der Nullstellung der Antriebe A1, A2 und A3 liegen die Kniehebel "waagerecht", d. h. die passiven Kugelgelenke zwischen Kniehebel und Parallelogrammen befinden sich in der x-y-Ebene des MCS.
- Die Achse A4 ist genau dann in Nullstellung, wenn die Achsen x TCS und x MCS parallel zueinander sind, d. h. die Achse x TCS zeigt in Richtung von A1.
- Ein positiver Winkel bedeutet bei A1 bis A3 jeweils eine Bewegung der Kniehebel "nach oben".
- Die positive Drehrichtung von A4 entspricht einer mathematisch positiven Drehung um die z MCS -Achse.
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen
Grundlagen der Werkzeugverwaltung
Berücksichtigung von Differentialgetrieben