MC_MoveContinuousRelative
Mit diesem FB lässt sich eine relative Positionierung durchführen. Im Unterschied zum Kommando MC_MoveRelative wird die Zielposition mit der definierten Endgeschwindigkeit angefahren. Ist kein weiteres Bewegungskommando im Buffer vorhanden, verfährt die Achse weiter mit der definierten Endgeschwindigkeit.
|
|
|
|
MC_MoveContinuousRelative |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
AXIS_REF |
- |
|
Axis |
InEndVelocity |
|
- |
BOOL |
|
BOOL |
- |
|
Execute |
Busy |
|
- |
BOOL |
|
BOOL |
- |
|
ContinuousUpdate |
Active |
|
- |
BOOL |
|
LREAL |
- |
|
Distance |
CommandAborted |
|
- |
BOOL |
|
LREAL |
- |
|
EndVelocity |
Error |
|
- |
BOOL |
|
LREAL |
- |
|
Velocity |
ErrorID |
|
- |
L_IE1P_Error |
|
LREAL |
- |
|
Acceleration |
|
|
|
|
|
LREAL |
- |
|
Deceleration |
|
|
|
|
|
LREAL |
- |
|
Jerk |
|
|
|
|
|
MC_BUFFER_MODE |
- |
|
BufferMode |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
Axis |
Übergabe der Achsdatenstruktur |
|
|
Execute BOOL |
FALSE ä TRUE |
Positionierung starten. |
|
ContinuousUpdate BOOL |
Kontinuierliche Übernahme der Profilparameter |
|
|
FALSE |
Die Profilparameter ( Distance , Velocity , Acceleration , ...) werden mit einer steigenden Flanke an Execute übernommen. |
|
|
TRUE |
Die Profilparameter werden kontinuierlich übernommen, d. h. während der Abarbeitung ist eine Änderung des Bewegungsprofils möglich. Hinweis: Nach Erreichen der Position und Endgeschwindigkeit ( InEndVelocity = TRUE) werden die Profilparameter nicht mehr kontinuierlich übernommen. |
|
|
Distance LREAL |
Zu verfahrende Wegstrecke in [Units]
|
|
|
EndVelocity LREAL |
Endgeschwindigkeit in [Units/s] für das Anfahren der Zielposition. Die Endgeschwindigkeit wirkt absolut. Das bedeutet, bei positiver Vorgabe fährt der Antrieb in positive Richtung und bei negativer Vorgabe in negative Richtung. |
|
|
Velocity LREAL |
Maximale Geschwindigkeit in [Units/s] für das Anfahren der Zielposition
Sonderfall : Velocity = 0: Es wird der in Subindex 40 vorgegebene Default-Wert zur Geschwindigkeit verwendet. |
|
|
Acceleration LREAL |
Maximale Beschleunigung in [Units/s 2 ] Sonderfall : Acceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Deceleration LREAL |
Maximale Verzögerung in [Units/s 2 ] Sonderfall : Deceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Jerk LREAL |
Maximaler Ruck in [Units/s 3 ] Sonderfall : Jerk = 0: Es wird der in Subindex 43 vorgegebene Default-Wert zum Ruck verwendet. |
|
|
BufferMode |
Modus für die Abarbeitung aufeinanderfolgender Bewegungskommandos |
|
 Motion-Achsen (AXIS_REF)
Ausgänge
Im folgenden Beispiel sind zwei FB-Instanzen von MC_MoveContinuousRelative und eine FB-Instanz von MC_MoveRelative als Kaskade hintereinander geschaltet.
- Nach Abfahren der jeweiligen Distanz und Erreichen der Endgeschwindigkeit wird die Ausführung der nächsten Instanz gestartet.
- Als letzter FB in der Kaskade wird statt MC_MoveContinuousRelative das Bewegungskommando MC_MoveRelative verwendet, damit die Achse abschließend zum Stillstand kommt und nicht weiter mit der definierten Endgeschwindigkeit verfährt.
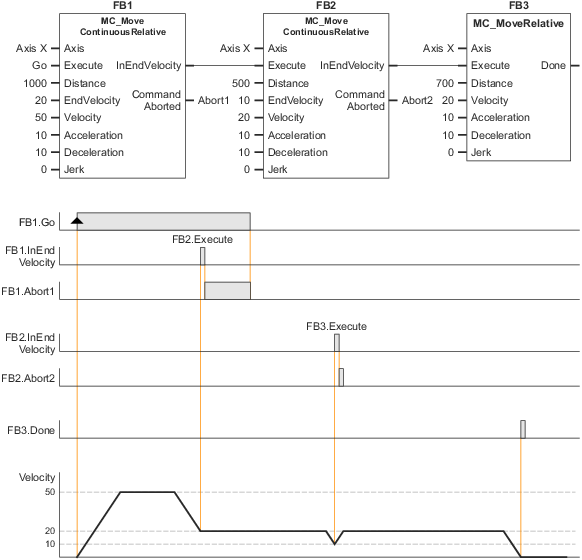
Beispiel: Verkettung zweier MC_MoveContinuousRelative-Kommandos mit einem MC_MoveRelative-Kommando