Software-Endlagen
Die parametrierbaren Software-Endlagen dienen zur software-seitigen Begrenzung des Fahrbereichs.

|
Hinweis!
Eine Auswertung und Überwachung der Software-Endlagen erfolgt nur, wenn
Beim Verfahrbereich "Modulo" sowie in den Gerätezuständen "Homing", "ErrorStop" und "Disabled" sind die Software-Endlagen grundsätzlich nicht aktiv. |
- Die Information, dass die Überwachung der Software-Endlagen tatsächlich wirksam ist, wird am FB MC_ReadAxisInfo und am FB L_MC1P_AxisBasicControl über den Ausgang xSWLimitEnabled bereitgestellt.
- Aus der Applikation heraus lässt sich die Überwachung der Software-Endlagen über folgende FBs (temporär) deaktivieren:
- FB L_MC1P_AxisBasicControl : Eingang xDisableSWLimit auf TRUE setzen.
- FB L_MC1P_DisableSWLimit : Eingang xEnable auf TRUE setzen.
- Bei Überschreiten der SW-Endlage erfolgt ein Wechsel in den Zustand "ErrorStop". Ein "Freifahren" der SW-Endlagen in Richtung des erlaubten Bereiches ist möglich. Die gewünschte Fehlerreaktion kann in Subindex Subindex 105 parametriert werden.
- Für bewegungsführende FBs, die einen Wechsel in den Zustand "ContiniousMotion"oder "DiscreteMotion" bewirken, ist das Verhalten in Subindex 53 einstellbar.
Softwareendlagenüberwachung (Subindex 50)
|
|
|||||||||||
|
Software-Endlagen aktivieren (wirksam schalten) |
|||||||||||
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
Info |
||||||||||
|
0 |
Deaktiviert |
Nicht aktiviert |
|||||||||
|
1 |
Aktiviert |
Aktiviert |
|||||||||
|
|
UNSIGNED_8 |
||||||||||


Positive Softwareendlage (Subindex 51)
|
|
|||||||||||
|
Positive Software-Endlage |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
|
Unit |
|
0.0 Unit |
||||||||
|
|
FLOAT_64 |
||||||||||
Negative Softwareendlage (Subindex 52)
|
|
|||||||||||
|
Negative Software-Endlage |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
|
Unit |
|
0.0 Unit |
||||||||
|
|
FLOAT_64 |
||||||||||
Verhalten SW-Endlagenüberw. (Subindex 53)
|
|
|||||||||||
|
Generelles Verhalten der bewegunsbeauftragenden FBs bei aktiven Software-Endlagen, die die Achse in den Zustand Continuous Motion oder Discrete Motion versetzen. |
|||||||||||
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
Info |
||||||||||
|
0 |
Stoppen hinter der Grenze |
In den bewegunsbeauftragenden FBs erfolgt keine Überwachung der Software-Endlagen. Erst bei Überschreiten der Software-Endlagen wird ein Fehler ausgelöst. |
|||||||||
|
1 |
Stoppen auf Limit |
Abhängig vom bewegunsbeauftragenden FB erfolgt bereits bei Beauftragung der Bewegung eine Überprüfung, ob die Software-Endlagen überschritten werden.
|
|||||||||
|
|
UNSIGNED_16 |
||||||||||
Verhalten bei wirksamen Software-Endlagen
Sind die Software-Endlagen wirksam, so lassen sich keine Fahrbefehle mehr ausführen, die ein Verlassen des zulässigen Fahrbereichs zur Folge hätten:
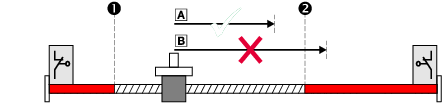
|


Beispiel: Verfahrbereichsbegrenzung durch Software-Endlagen
Befindet sich die Achse bereits außerhalb des zulässigen Fahrbereichs und die Software-Endlagen werden wirksam geschaltet, so lassen sich nur noch Fahrbefehle ausführen, die ein Verfahren der Achse zurück in den zulässigen Fahrbereich zur Folge haben:
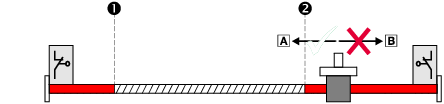
|
Beispiel: Zulässige Verfahrrichtung bei wirksamen Software-Endlagen
Sind die Software-Endlagen wirksam und es wird eine Software-Endlage "überfahren":
- Wird die Fehlermeldung "SWLimitPos" oder "SWLimitNeg" generiert.
- Wird der Ausgang SWLimitSwitchPos oder SWLimitSwitchNeg des FB MC_ReadAxisInfo auf TRUE gesetzt.
- Erfolgt ein Wechsel in den Achsenzustand "ErrorStop", d. h. die Achse wird abhängig von der in Subindex 105 parametrierten Fehlerreaktion in den Stillstand geführt.
Reaktion Softwarelimits überschritten (Subindex 105)
|
|
|||||||||||
|
Auswahlliste (Lenze-Einstellung fettgedruckt) |
|
||||||||||
|
19 |
Fehler->Fast Stop |
||||||||||
|
21 |
Fehler->QSP->CINH |
||||||||||
|
|
UNSIGNED_8 |
||||||||||