Scara_4dof
Die Achsgruppe "Scara_4dof" beschreibt einen horizontalen Gelenkarmroboter mit vier kartesischen Freiheitsgraden (X, Y, Z und C).
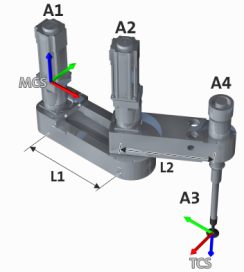
Freiheitsgrade (dof)
Lage des MCS
- z-Achse ist fluchtend mit der ersten Drehachse.
- x-Achse zeigt bei Winkelstellung A1 = 0 ° in Richtung A2.
- y-Achse ergibt sich aus dem Rechts-Koordinatensystem.
Lage des TCS, relativ zum MCS
-
z-Achse in Stoßrichtung des Roboters
 Entgegengesetzt zu z
MCS
ausgerichtet.
- In Nulllage sind x TCS und x MCS parallel.
- In Nulllage liegt der Ursprung bei z MCS = 0.
Nullstellung der Antriebe
- In der Nullstellung der Antriebe ist der Roboter in Strecklage.
- Beide Roboterglieder sind entlang der x MCS -Achse ausgerichtet.
- Der Endeffektor (TCS) liegt auf z MCS = 0.
Konfigurationen
Die Winkelstellung der Scara_4dof-Kinematik ist (ohne Berücksichtigung der Achsbegrenzungen) für jede gewünschte Zielposition im Arbeitsraum doppeldeutig (rechte und linke Klappung).
Die Achsgruppen-Eigenschaft Configuration (nur Lesezugriff) ist wie folgt verwendet:
|
<Achsgruppeninstanz>.Configuration[1] := {-1, 0, 1}
|
|
Eigenschaft |
Wert |
Bedeutung |
|---|---|---|
|
Configuration[1] |
-1 |
Linke Klappung (A2 > 0 °) |
|
0 |
Singuläre Gelenkstellung (A2 = 0 °) |
|
|
1 |
Rechte Klappung (A2 < 0 °) |
|
Anmerkungen zur Konfiguration |
|
|---|---|
|
Continuous-Path-Bewegungen |
Bei Continuous-Path-Bewegungen ist kein Konfigurationswechsel möglich.
FBs für Continuous-Path-Bewegungen: |
|
Point-To-Point Bewegungen |
Bei Point-To-Point-Bewegungen ist ein Konfigurationswechsel möglich.
FBs für Point-To-Point-Bewegungen: |
|
Singularitäten |
Die singuläre Stellung A2 = 0 ° kann ausschließlich über die FBs MC_MoveDirectAbsolute / MC_MoveDirectRelative und Einzelachsbewegungen der Antriebe angefahren und verlassen werden. Linear-, Circular- und Einzelachsbewegungen auf den Hauptachsen x, y, z können diese Position nicht anfahren. |
Parameter
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
|
Länge Glied 1 (L1)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||


|
Länge Glied 2 (L2)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
0 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
0 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
-9.81 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter1 (Index-Offset 3, Subindex 74)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter2 (Index-Offset 3, Subindex 75)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter3 (Index-Offset 3, Subindex 76)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter4 (Index-Offset 3, Subindex 77)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter5 (Index-Offset 3, Subindex 78)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter6 (Index-Offset 3, Subindex 79)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter7 (Index-Offset 3, Subindex 80)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter8 (Index-Offset 3, Subindex 81)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter9 (Index-Offset 3, Subindex 82)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter10 (Index-Offset 3, Subindex 83)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Ein Minimalparameter der Dynamik beschreibt eine mathematische Zusammenfassung ggf. mehrerer physikalischer Massen, Massenträgheiten und geometrischer Längen, die zu einem robust identifizierbaren Parametersatz und einer rechenzeiteffizienten Berechnungsvorschrift der Vorsteuerung führen.
Entnehmen Sie bitte die Beschreibung der Variablen (Inertia<1 ... 4>, Mass<1 ... 4> etc.) und deren Bezugskoordinaten dem FB L_MK4P_DynamicParScara_4dof .

|
Hinweis!
Im Gegensatz zum FB L_MK4P_DynamicParScara_4dof werden in den folgenden Parametern alle Werte in SI-Einheiten [kg], [m] und [kgm²] angegeben. |
|
MinimalDynamicParameter 5 := Mass2 * xDistCenterOfMass2 + Mass3 * xDistCenterOfMass3 |
|
MinimalDynamicParameter 6 := Mass2 * yDistCenterOfMass2 + Mass3 * yDistCenterOfMass3 |
|
MinimalDynamicParameter 7 := Mass3 + Mass4 |
|
MinimalDynamicParameter 8 := lnertia4 |
|
MinimalDynamicParameter 9 := Mass4 * xDistCenterOfMass4 |
|
MinimalDynamicParameter 10 := Mass4 * yDistCenterOfMass4 |
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen