Delta3_5dof
Die Achsgruppe "Delta3_5dof" beschreibt eine dreidimensionale Parallelkinematik mit zusätzlichen Rotationsachsen B und C entsprechend folgender Darstellung:
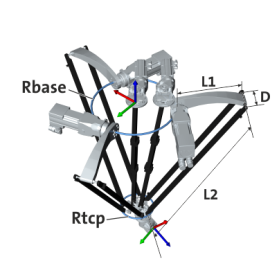
Freiheitsgrade (dof)

Lage des MCS
- Ursprung liegt in der Mitte des über A1, A2 und A3 gebildeten Umkreises mit dem Radius R BASE .
- Die Antriebe liegen in der x-y-Ebene.
- x-Achse zeigt in Richtung von A1.
- z-Achse zeigt "nach oben" vom Endeffektor weg.
Freiheitsgrade des MCS, relativ zum WCS
Die Achsgruppe Delta3_5dof kann beliebig verschoben werden und um die z-Achse des WCS rotiert werden.
Lage des TCS
- Der Ursprung liegt an der Handachse hinter der Flanschlänge L5.
- x TCS und x MCS sind bei A4 = 0° parallel.
- z TCS ist engegengesetzt zu z MCS ausgerichtet.
Nullstellung der Antriebe
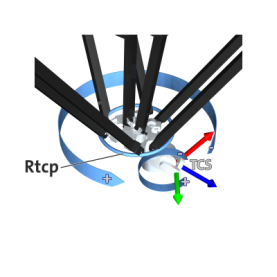
- In der Nullstellung der Antriebe A1, A2 und A3 liegen die Kniehebel "waagerecht", d. h. die passiven Kugelgelenke zwischen Kniehebel und Parallelogrammen befinden sich in der x-y-Ebene des MCS.
- Die Achse A4 ist genau dann in Nullstellung, wenn die Achsen x TCS und x MCS parallel zueinander sind, d. h. die Achse x TCS zeigt in Richtung von A1.
- Ein positiver Winkel bedeutet bei A1 bis A3 jeweils eine Bewegung der Kniehebel "nach oben".
- Die positive Drehrichtung von A4 entspricht einer mathematisch positiven Drehung um die z MCS -Achse.
- Die positive Drehung von A5 entspricht einer mathematisch positiven Drehung um die y TCS -Achse. Dies ist bei A4 = 0° gleichbedeutend mit einer mathematisch negativen Drehung um die y MCS -Achse.
Besonderheiten
Aufgrund der Kinematik der Handachse kann der TCP Orientierungen annehmen, die in der mitgedrehten x-y'-z"-Konvention (siehe Offset0-Subindex39 ) Einfluss auf die kartesischen Rotationsachsen A, B und C haben.
Aus diesem Grund ist bei der Achsgruppe Delta3_5dof ausschließlich die Rotationskonvention mitgedrehte z-y'-x" Rotation zulässig und möglich. Der Parameter weicht bei dieser Achsgruppe in der Standardeinstellung von der in der Parameterbeschreibung genannten Standardeinstellung ab.
In der gewählten Rotationskonvention ergibt sich folgender Zusammenhang zwischen kartesischen MCS-Orientierungen und ACS-Antriebspositionen:
- Erste Drehung: Rotation um z MCS

- Zweite Drehung: Rotation um y' (resultierende y-Achse nach der ersten Drehung)

- Dritte Drehung: Rotation um x"=x TCS (resultierende x-Achse aus den vorherigen Drehungen)

Parameter der parallelen Grundstruktur
Eine vollständige Auflistung aller kinematikunabhängigen Parameter finden Sie im Abschnitt
|
Länge des Kniehebels (L1)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||


|
Länge des Parallelogramms (L2)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Radius der Basisplattform (R BASE )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Radius des Endeffektors (R TCP )
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
Parallelogrammbreite D (Index-Offset 3, Subindex 6)
|
Abstand der Parallelogrammstreben (D)
|
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
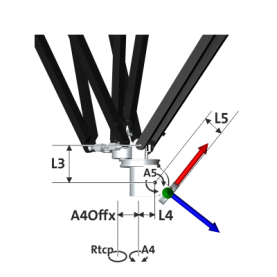
Parameter der Roboterhand
|
Vertikaler Versatz der Drehachse A5 zum Umkreis der Kugelgelenke R TCP |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Horizontaler Versatz der Drehachse A5 zur Drehachse A4 |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Abstand des TCS von der Drehachse A5 |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
mm |
2147483647 |
0 mm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Versatz der Drehachse A4, ausgehend von der Mitte des Umkreises R TCP in Richtung x MCS |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
mm |
0 mm |
||||||||||
|
|
FLOAT_64 |
||||||||||
|
Versatz der Drehachse A4, ausgehend von der Mitte des Umkreises R TCP in Richtung y MCS |
|||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
mm |
0 mm |
||||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm |
2147483647 |
0 Nm |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
Nm/(rad/s) |
2147483647 |
0 Nm/(rad/s) |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
0 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
0 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
-10 |
m/s² |
10 |
-9.81 m/s² |
||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter1 (Index-Offset 3, Subindex 74)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter2 (Index-Offset 3, Subindex 75)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter3 (Index-Offset 3, Subindex 76)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Momentenvorsteuerung: Minimalparameter4 (Index-Offset 3, Subindex 77)
|
Einstellbereich (min. Wert | Einheit | max. Wert) |
Lenze-Einstellung |
||||||||||
|
0 |
2147483647 |
0 |
|||||||||
|
|
FLOAT_64 |
||||||||||
Verwandte Themen
 Verfahrbereiche angeschlossener Achsen