MC_Halt
Mit diesem FB lässt sich die Achse kontrolliert anhalten (in den Stillstand führen).
- Im Unterschied zum Kommando MC_Stop ist die Unterbrechnung durch ein anderes Bewegungskommando während des Abrampens möglich, da das Abrampen im Zustand " DiscreteMotion " erfolgt.
- Bei Done = TRUE erfolgt ein Zustandswechsel nach " Standstill ".
|
|
|
|
MC_Halt |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
AXIS_REF |
- |
|
Axis |
Done |
|
- |
BOOL |
|
BOOL |
- |
|
Execute |
Busy |
|
- |
BOOL |
|
LREAL |
- |
|
Deceleration |
Active |
|
- |
BOOL |
|
LREAL |
- |
|
Jerk |
CommandAborted |
|
- |
BOOL |
|
MC_BUFFER_MODE |
- |
|
BufferMode |
Error |
|
- |
BOOL |
|
|
|
|
|
ErrorID |
|
- |
L_IE1P_Error |
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
Axis |
Übergabe der Achsdatenstruktur |
|
|
Execute BOOL |
FALSE ä TRUE |
Achse in den Stillstand führen. |
|
Deceleration LREAL |
Verzögerung in [Units/s 2 ] für das Abrampen in den Stillstand. Sonderfall : Deceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Jerk LREAL |
Ruck in [Units/s 3 ] für das Abrampen in den Stillstand. Sonderfall : Jerk = 0: Es wird der in Subindex 43 vorgegebene Default-Wert zum Ruck verwendet. |
|
|
BufferMode |
Modus für die Abarbeitung aufeinanderfolgender Bewegungskommandos |
|
 Motion-Achsen (AXIS_REF)
Ausgänge
Das folgende Beispiel zeigt das Verhalten von MC_Halt in Kombination mit dem Bewegungskommando MC_MoveVelocity :
-
Fall
 : Die Achse wird mit
MC_Halt
in den Stillstand geführt.
-
Fall
 : Ein erneuter Start von
MC_MoveVelocity
bricht die aktive Ausführung von
MC_Halt
und somit das Runterrampen ab.
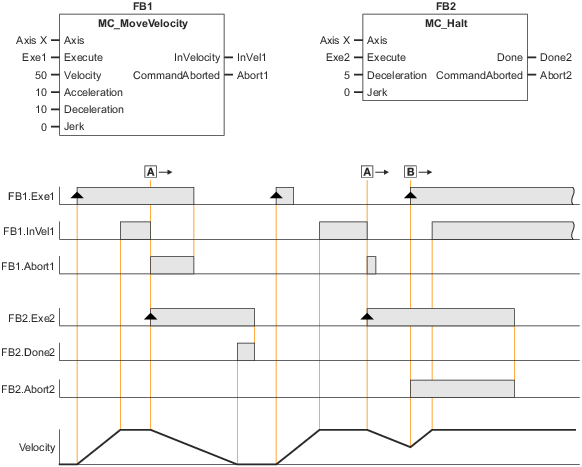
Beispiel: Verhalten von MC_Halt in Kombination mit MC_MoveVelocity