MC_MoveContinuousAbsolute
Mit diesem FB lässt sich eine Positionierung auf eine absolute Zielposition durchführen. Im Unterschied zum Kommando MC_MoveAbsolute wird die Zielposition mit der definierten Endgeschwindigkeit angefahren. Ist kein weiteres Bewegungskommando im Buffer vorhanden, verfährt die Achse weiter mit der definierten Endgeschwindigkeit.

|
Hinweis!
Für absolute Positionierungen muss die Referenzposition bekannt sein! |
|
|
|
|
MC_MoveContinuousAbsolute |
|
|
|
|
|---|---|---|---|---|---|---|---|
|
AXIS_REF |
- |
|
Axis |
InEndVelocity |
|
- |
BOOL |
|
BOOL |
- |
|
Execute |
Busy |
|
- |
BOOL |
|
BOOL |
- |
|
ContinuousUpdate |
Active |
|
- |
BOOL |
|
LREAL |
- |
|
Position |
CommandAborted |
|
- |
BOOL |
|
LREAL |
- |
|
EndVelocity |
Error |
|
- |
BOOL |
|
LREAL |
- |
|
Velocity |
ErrorID |
|
- |
L_IE1P_Error |
|
LREAL |
- |
|
Acceleration |
|
|
|
|
|
LREAL |
- |
|
Deceleration |
|
|
|
|
|
LREAL |
- |
|
Jerk |
|
|
|
|
|
MC_DIRECTION |
- |
|
Direction |
|
|
|
|
|
MC_BUFFER_MODE |
- |
|
BufferMode |
|
|
|
|
|
|
|
|
|
|
|
|
|
Eingänge
|
Name Datentyp |
Info/Einstellmöglichkeiten |
|
|---|---|---|
|
Axis |
Übergabe der Achsdatenstruktur |
|
|
Execute BOOL |
FALSE ä TRUE |
Positionierung starten. |
|
ContinuousUpdate BOOL |
Kontinuierliche Übernahme der Profilparameter |
|
|
FALSE |
Die Profilparameter ( Position , Velocity , Acceleration , ...) werden mit einer steigenden Flanke an Execute übernommen. |
|
|
TRUE |
Die Profilparameter werden kontinuierlich übernommen, d. h. während der Abarbeitung ist eine Änderung des Bewegungsprofils möglich. Hinweis: Nach Erreichen der Position und Endgeschwindigkeit ( InEndVelocity = TRUE) werden die Profilparameter nicht mehr kontinuierlich übernommen. |
|
|
Position LREAL |
Absolute Zielposition in [Units]
|
|
|
EndVelocity LREAL |
Endgeschwindigkeit in [Units/s] für das Anfahren der Zielposition. Die Endgeschwindigkeit wirkt absolut. Das bedeutet, bei positiver Vorgabe fährt der Antrieb in positive Richtung und bei negativer Vorgabe in negative Richtung. |
|
|
Velocity LREAL |
Maximale Geschwindigkeit in [Units/s] für das Anfahren der Zielposition
Sonderfall : Velocity = 0: Es wird der in Subindex 40 vorgegebene Default-Wert zur Geschwindigkeit verwendet. |
|
|
Acceleration LREAL |
Maximale Beschleunigung in [Units/s 2 ] Sonderfall : Acceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Deceleration LREAL |
Maximale Verzögerung in [Units/s 2 ] Sonderfall : Deceleration = 0: Es wird der in Subindex 41 vorgegebene Default-Wert zur Beschleunigung verwendet. |
|
|
Jerk LREAL |
Maximaler Ruck in [Units/s 3 ] Sonderfall : Jerk = 0: Es wird der in Subindex 43 vorgegebene Default-Wert zum Ruck verwendet. |
|
|
Direction |
Die Auswahl der Verfahrrichtung wird nur im Verfahrbereich "Modulo" ausgewertet. SubIndex 135, ToleranceWindowModuloPositioning Verfahrrichtung:
|
|
|
BufferMode |
Modus für die Abarbeitung aufeinanderfolgender Bewegungskommandos |
|
 Motion-Achsen (AXIS_REF)
Ausgänge
Anwendungsbeispiel "Laserschneidmaschine":
Ein Anwendungsfall für den MC_MoveContinuousAbsolute ist eine lineare Laserschneidemaschine. Auf einer Linearachse ist ein Laser zum Schneiden von Werkstücken montiert.
- Während des Schneidens muss der Laser mit einer konstanten Geschwindigkeit verfahren werden, d. h. in dieser Phase darf keine Beschleunigung oder Verzögerung stattfinden.
- Nach dem Schneiden ist der Laser wieder in seine Ruheposition zu verfahren.
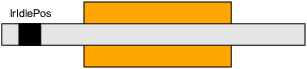
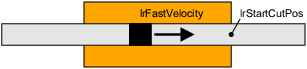
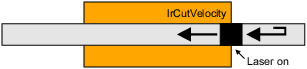
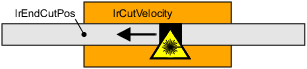
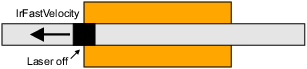
Der zuvor beschriebene Arbeitsablauf kann auf folgende Weise realisiert werden:
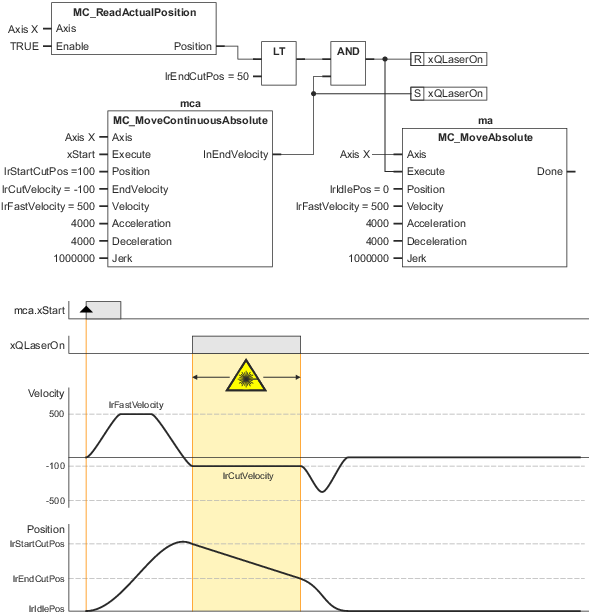
Prinzipielle Verschaltung und Zeitdiagram für Anwendungsbeispiel "Laserschneidmaschine"
Mit einer FALSE-TRUE-Flanke an xStart wird ein Schneidetakt gestartet. Die Instanz "mca" des MC_MoveContinuousAbsolute verfährt die Achse mit hoher Geschwindigkeit lrFastVelocity zur Position lrStartCutPos . Da die beauftragte Endgeschwindigkeit negativ ist, wird die Position lrStartCutPos zunächst überfahren und anschließend erfolgt eine Drehrichtungsumkehr. Beim erneuten Erreichen von lrStartCutPos hat die Achse dann die beauftragte niedrigere Endgeschwindigkeit. Der Ausgang InEndVelocity wird auf TRUE gesetzt und mit diesem Signal der Laser eingeschaltet. Solange kein anderer Motion-FB das Bewegungskommando MC_MoveContinuousAbsolute abbricht, wird die Achse weiter mit konstanter Geschwindigkeit in negativer Richtung verfahren. Bei Erreichen der Position lrEndCutPos wird der Laser ausgeschaltet und die Instanz "ma" des MC_MoveAbsolute übernimmt das schnelle Verfahren des Lasers in seine Ruheposition.